世界模型一年融了 50 亿美元,还没人跑通收费
 广告
本文解读:《2026-世界模型行业研究报告-44页》 · 共 44 页 · 原文
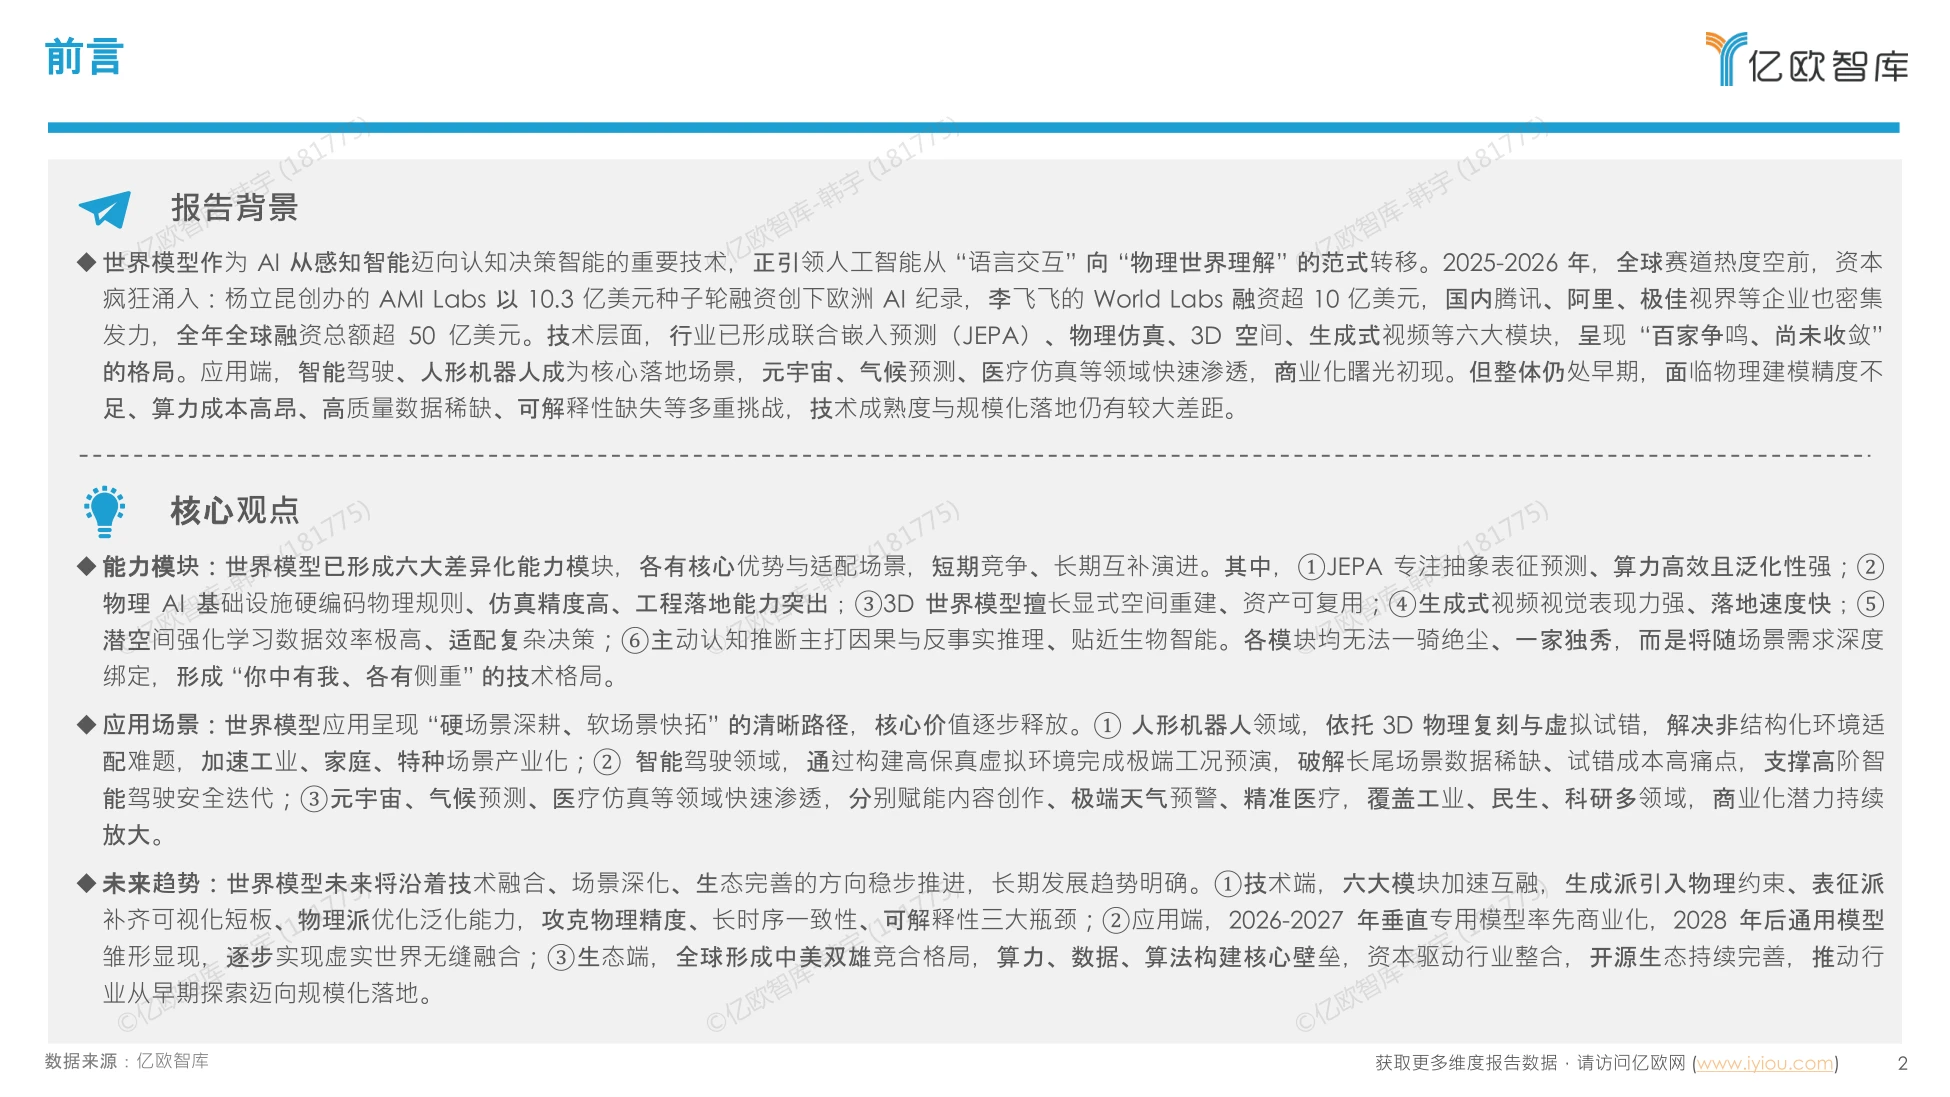
结论先说:世界模型这门生意的技术叙事已经很完整,商业闭环还没跑通。报告的原话是,赛道普遍依赖硬件销售与科研经费,多数场景处于验证阶段、盈利模式不清晰,高投入与慢回报的矛盾突出。
钱是真进来了。2025 至 2026 年全球融资总额超 50 亿美元,杨立昆离开 Meta 创办的 AMI Labs 拿下 10.3 亿美元种子轮,创下欧洲 AI 公司种子轮纪录,李飞飞的 World Labs 融资超 10 亿美元。
技术上还没有赢家。行业已形成 JEPA、物理 AI 基础设施、空间智能、生成式视频、潜空间强化学习、主动认知推断六大模块,报告形容为百家争鸣、尚未收敛。
应用先在两处落地。智能驾驶与人形机器人是核心场景,靠虚拟预演替代真实试错;元宇宙、气候预测、医疗仿真在快速渗透,但商业化曙光只是初现。
这一篇按技术、应用、生态、风险四条线梳理。放在一起看会发现,它更像一场基础设施竞赛,而不是某个应用的故事。
图源:《-世界模型行业研究报告-44页》(第6页)
一、让 AI 先在脑子里演一遍,再动手
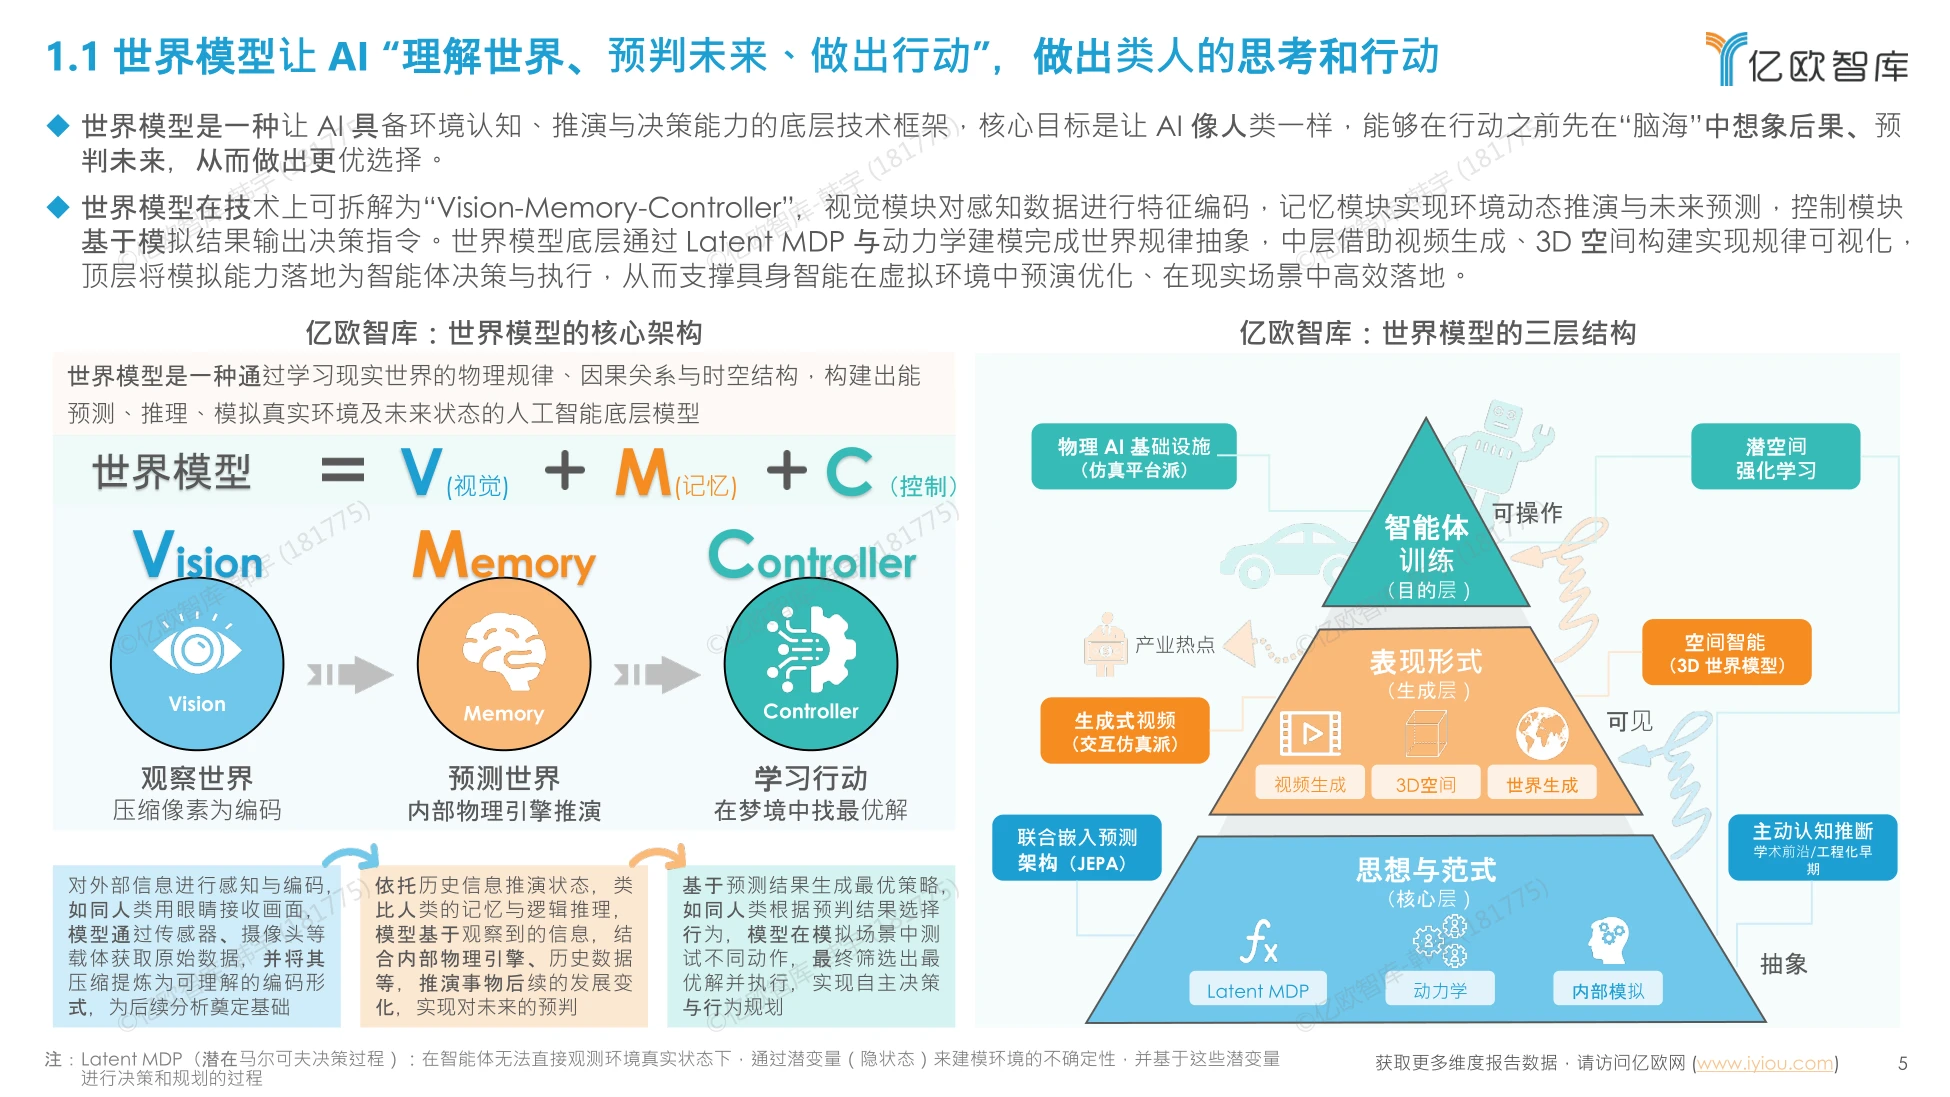
定义不绕。世界模型是让 AI 具备环境认知、推演与决策能力的底层技术框架,核心目标是让 AI 像人一样,行动之前先在心里想象后果、预判未来,再做出选择。
技术上可拆成三块。视觉模块对感知数据做特征编码,记忆模块实现环境动态推演与未来预测,控制模块基于模拟结果输出决策指令,报告把它简称为 Vision-Memory-Controller。
三层结构是这样分工的。底层通过潜在马尔可夫决策过程(Latent MDP)与动力学建模完成世界规律抽象,中层借视频生成与 3D 空间构建把规律可视化,顶层落地为智能体决策与执行。
它的价值就是省试错。智能体可以在虚拟环境中预演优化,再把策略迁移到现实,避免在真实世界里反复撞墙,这对高安全、高成本场景尤其关键。
报告给了一个更口语的比喻:让 AI 在“脑海”里先把事情演一遍。这个比喻也说明了难点,演得对不对,取决于它对物理规律的理解有多深。
图源:《-世界模型行业研究报告-44页》(第8页)
二、三十年演进,为的是补上长尾数据
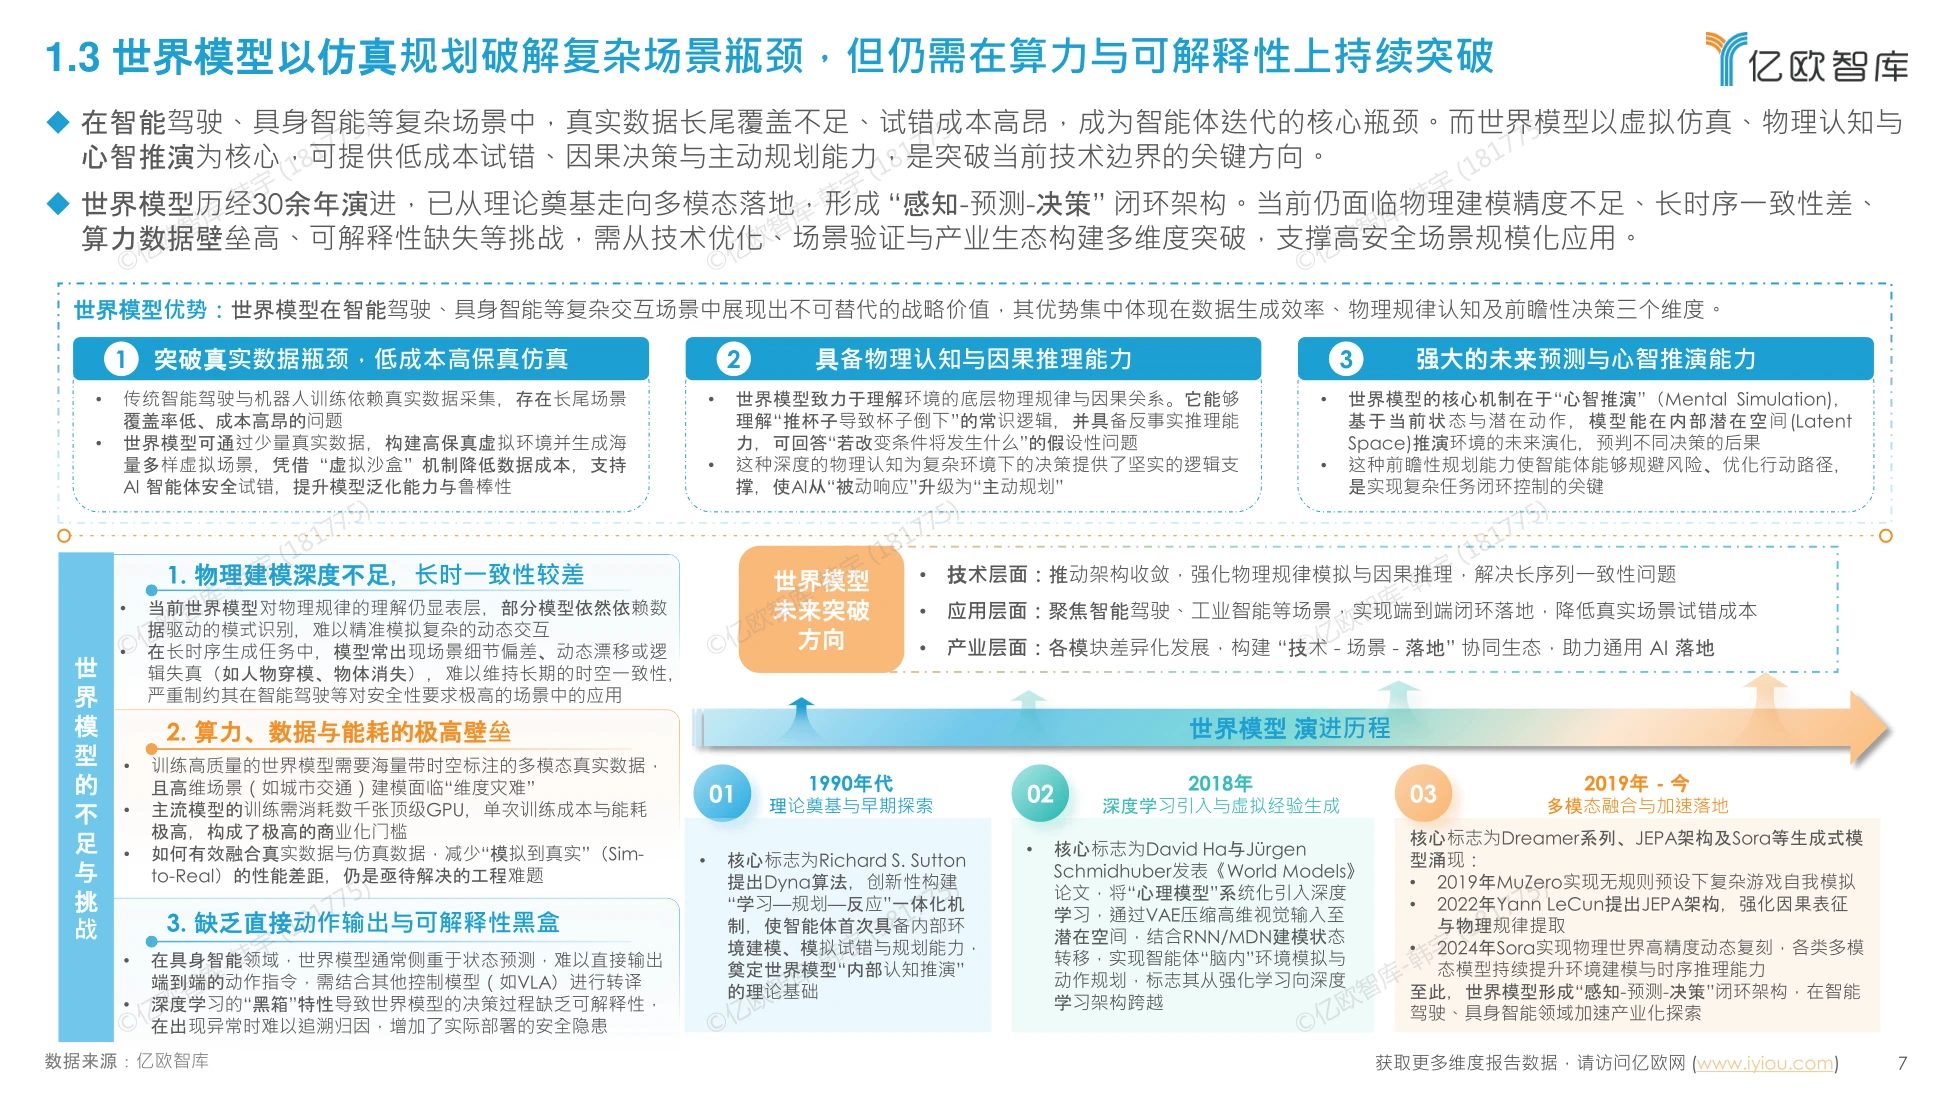
起点在 1990 年代。Richard S. Sutton 提出 Dyna 算法,把“学习、规划、反应”整合到一体化机制里,让智能体第一次具备内部环境建模、模拟试错与规划能力。
第二个节点是 2018 年。David Ha 与 Jürgen Schmidhuber 发表《World Models》,用 VAE 把高维视觉输入压缩到潜在空间,配合 RNN/MDN 建模状态转移,实现“脑内”环境模拟与动作规划。
之后是多模态融合。2019 年 MuZero 实现无规则预设下的自我模拟,2022 年 LeCun 提出 JEPA 架构,强化因果表征与物理规律提取,2024 年 Sora 实现了物理世界的高精度动态复刻。
痛点一直没变。在智能驾驶、具身智能这类场景里,真实数据长尾覆盖不足、试错成本高昂,是智能体迭代的核心瓶颈。
世界模型的解法是用仿真换数据。它用少量真实数据构建高保真虚拟环境,再生成海量多样场景,让智能体在虚拟沙盒里安全试错。
三项优势支撑这个逻辑:突破真实数据瓶颈的低成本仿真、能理解“推杯子杯子会倒”的物理认知与因果推理、以及在潜在空间推演未来演化的心智模拟能力。
图源:《-世界模型行业研究报告-44页》(第12页)
三、六大模块,谁也不比谁高一级
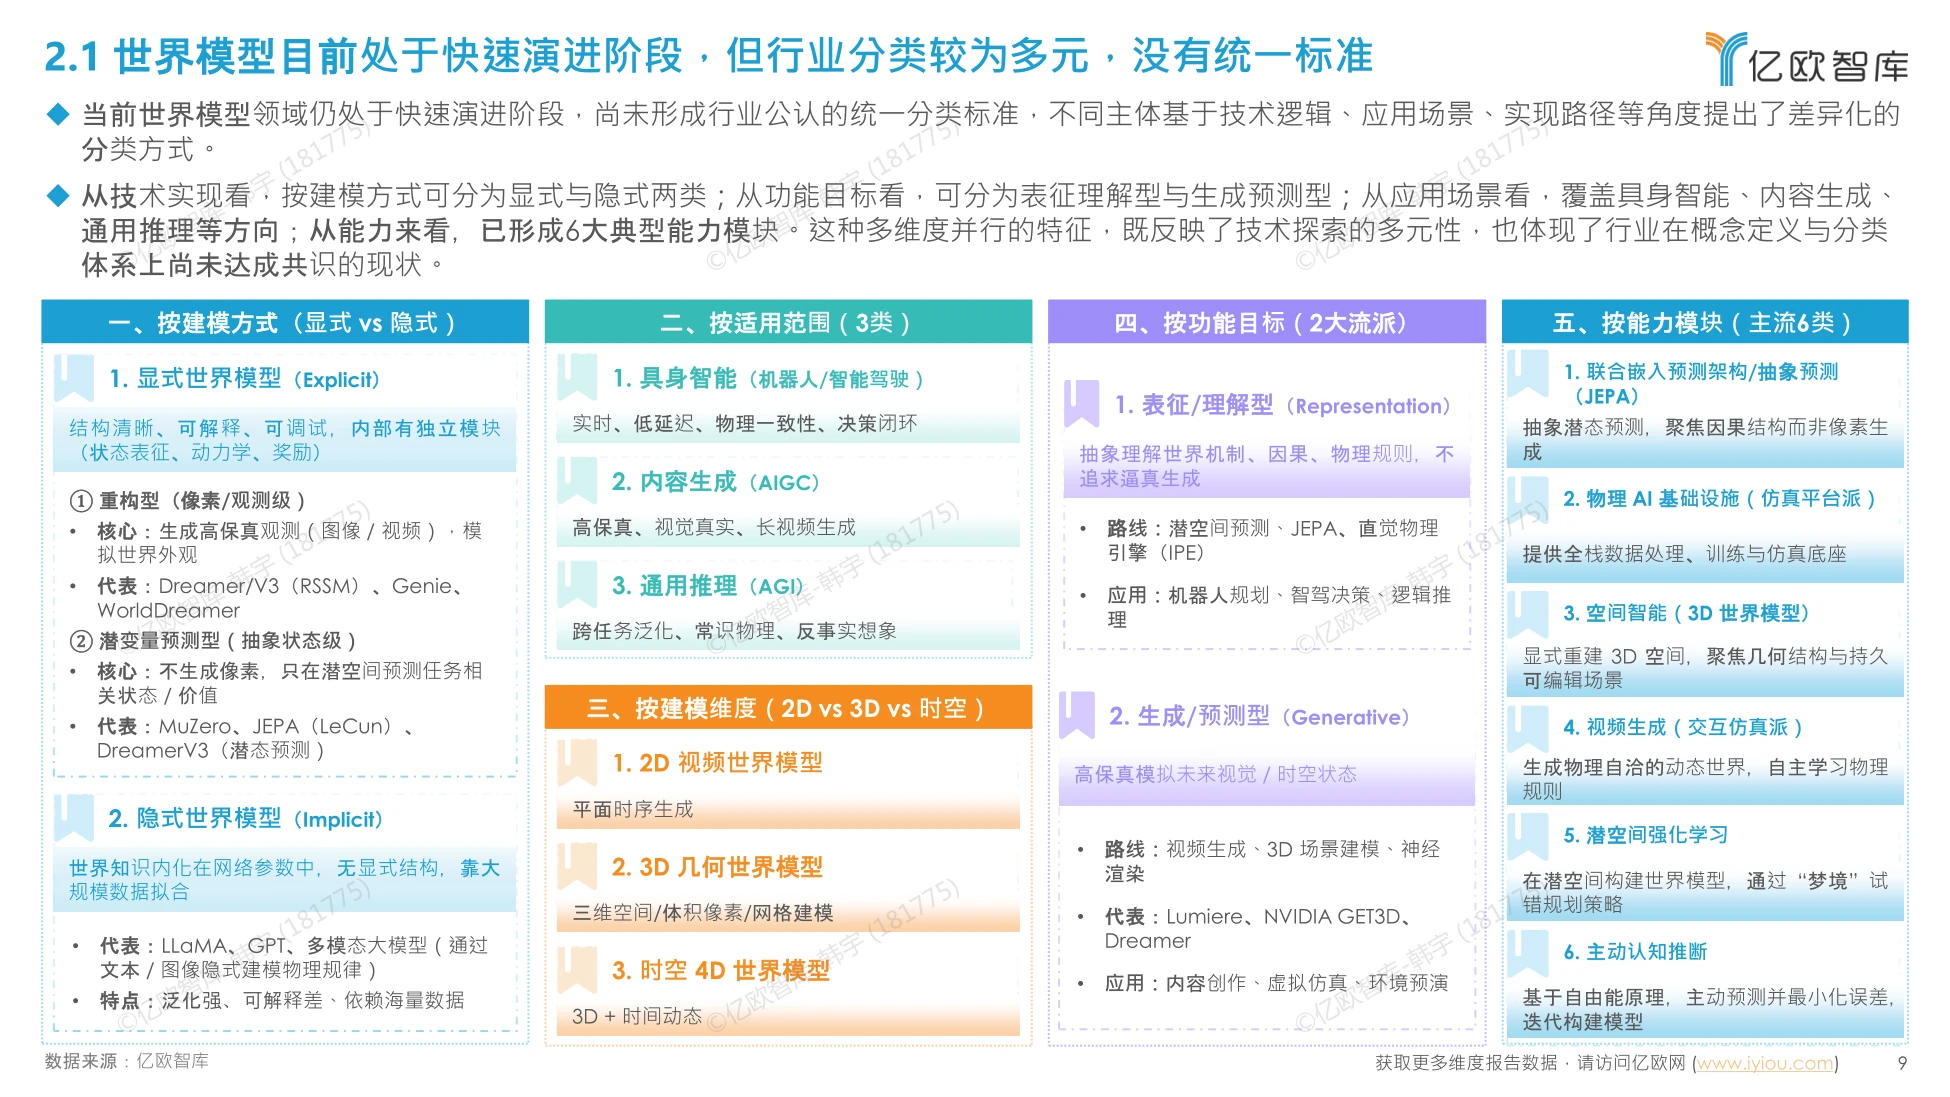
先说清楚一件事:这六类不在同一层。JEPA 是一种表征与预测范式,物理 AI 仿真是数据与环境基础设施,3D 空间智能关注世界状态如何表达,生成式视频关注生成模态。
另外两个更偏方法。潜空间强化学习是一种策略优化方式,在潜空间里大量试错再迁移策略;主动认知推断基于自由能原理,AI 主动生成预测并持续最小化误差。
每个模块都有短板。JEPA 算力高效、泛化强,但结果不可见,评估与工程化难;物理 AI 基础设施物理规律严谨、零幻觉,但系统庞大、开发维护成本极高。
空间智能把 3D 场景做成资产。用显式几何表征,产物可直接编辑复用,短板是 3D 数据稀缺、算力成本高、动态交互建模难;报告提到表征路径正从 NeRF 向 3D 高斯溅射演进。
生成式视频胜在快。视觉表现力强、数据获取容易、落地最快,但存在物理幻觉、长时序一致性差,且难以提取精确的几何与力学参数用于控制。
所以真正能部署的系统都是组合拳。报告明确说,可部署的机器人系统或其他应用,通常需要把其中多种能力组合起来,单押一条路线很难覆盖全部需求。
图源:《-世界模型行业研究报告-44页》(第11页)
四、按功能分,其实就是渲染、模拟、规划
行业还有另一种切法。按功能把世界模型统一划分为渲染器、模拟器、规划器三大核心模块,三者各司其职、协同互补,构成感知、推演、决策、交互的完整闭环。
渲染器管看得见。以像素为输出,把文本或指令实时转成视觉帧,核心指标是视觉保真度。但它只学视觉表象的概率分布,没有显式的三维几何与物理建模能力。
模拟器管想得对。建模真实世界的底层规则,维护显式或隐式的三维结构化世界状态,核心指标是物理一致性、时空连续性、物体持久性与因果合理性。
规划器管做得成。依托前两者的输出完成目标拆解、路径搜索与动作序列优化,核心指标是任务成功率与实时性,但它高度依赖前端模块,前端的微小偏差会导致决策失效。
三者各有硬伤。渲染器切换视角、深度交互时容易结构崩坏;模拟器没有可视化输出、高精度模拟算力成本高;规划器复杂长周期任务存在多目标冲突。
终极形态是融合。报告判断通用世界模型的终点,是三类模块深度融合,一体化兼顾视觉保真度、物理合理性与决策智能性。
图源:《-世界模型行业研究报告-44页》(第7页)
五、具身智能:在梦里练够了再上真机
痛点在成本。人形机器人与通用服务机器人产业化受阻,核心是真实环境试错成本极高、安全风险不可控、复杂动态环境样本稀缺,机器人难以适应非结构化的家庭与工业场景。
世界模型的解法是造虚拟训练场。通过 3D 环境实时重建、物理规则精准复刻、长时序行为推演与反事实试错仿真,让机器人在虚拟空间无限迭代,再迁移到现实。
流程是五步闭环。环境数据采集、3D 物理建模复刻、虚拟场景海量试错推演、最优动作算法固化、实体机器人部署落地,之后还要靠实时环境数据持续迭代优化。
三个场景最能说明价值。工业柔性作业在部署前虚拟复刻零件材质与堆叠工况,在线上实时推演物料偏移;家庭服务机器人提前建全屋虚拟场景,运行中自适应物品移位。
高危作业机器人则先实训再作业。提前复刻矿山、管道、灾害场景完成狭小穿行与危险规避,作业时实时推演坍塌、毒气扩散,动态规划安全路径。
范式还没收敛,但方向已现。报告对比 VLA 与世界模型范式,认为后者在物理理解与交互上更强;2026 年起,人类第一人称数据因成本更低、更易规模化,逐渐成为预训练主流。
图源:《-世界模型行业研究报告-44页》(第5页)
六、智驾:云端造场景,车端做决策
它打通的是全流程。世界模型用统一的时空表征、环境动力学模拟与反事实推演,串起感知、预测、决策、规划、控制、仿真及数据闭环,打破模块化架构的信息割裂与误差累积。
车端与云端分工不同。车端做长时序行为推演与类人化博弈决策,补齐长尾风险预判;云端靠虚拟场景生成与虚实数据迭代,降低实车测试成本,是规模化落地的关键。
五个环节各有具体输出。预测模块并行输出周围车辆与行人的 3 至 5 条概率轨迹,场景演化模拟预测未来 5 至 8 秒的 4D 占用图、交通灯时序与拥堵扩散趋势。
决策靠反事实。模拟加速、减速、保持、变道等动作的未来结果,评估安全性、舒适性与效率,再输出直行、跟车、超车、避让、减速、停车等高层指令。
规划与控制更工程化。规划生成 50 至 200 米的参考路径与速度曲线,融合运动学极限、道路边界与舒适性约束;控制用模型预测控制实时修正转向、油门与刹车指令。
它仍是高阶智驾的突破口。尽管面临算力与实时性挑战,报告仍认为世界模型是当前实现 L3 及以上高阶智能驾驶、从感知智能迈向认知智能的核心路径。
图源:《-世界模型行业研究报告-44页》(第10页)
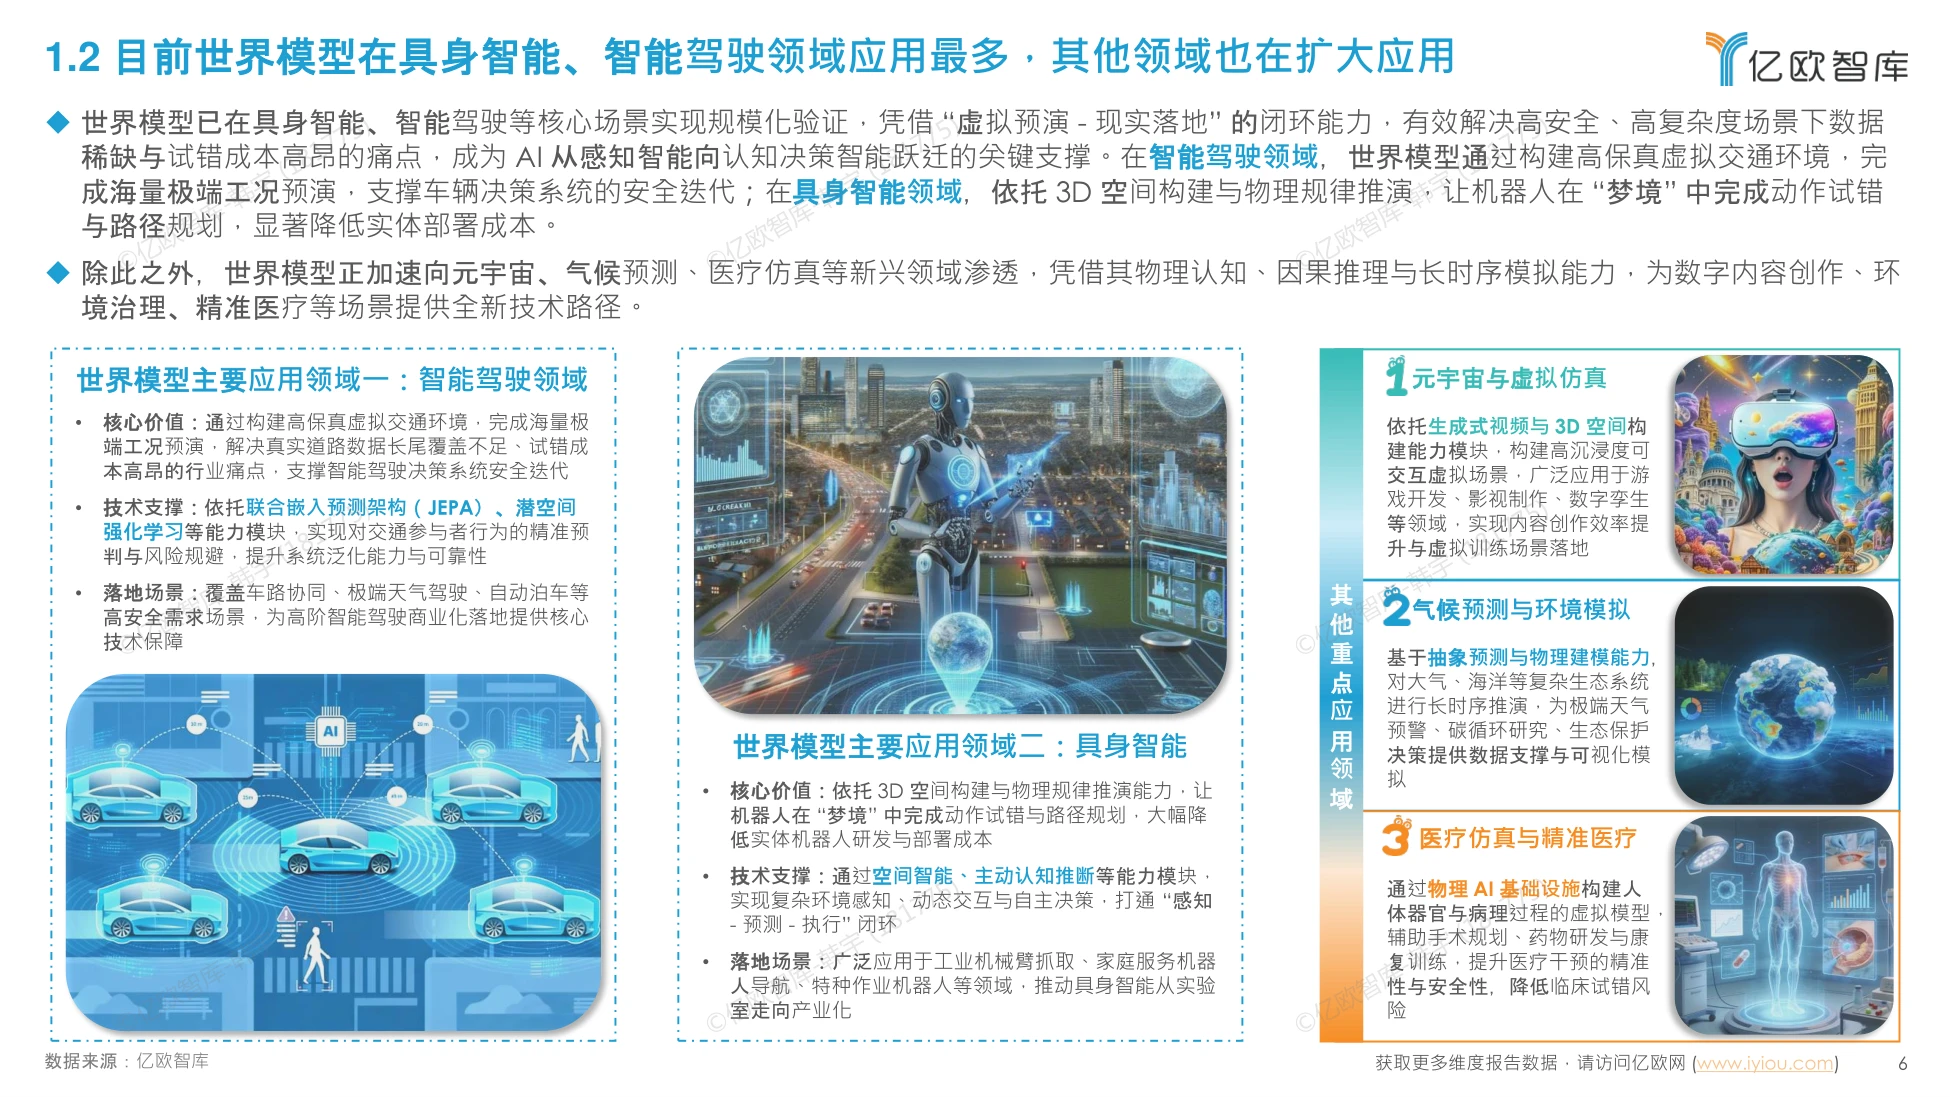
七、另外三个场景:内容、气候与手术
元宇宙的瓶颈是生产。行业最大问题是静态场景多、动态交互弱、内容生产成本高、开发周期长,传统人工建模支撑不了大规模虚实融合场景。
世界模型让场景可演化。融合生成式视频、3D 神经辐射场、时空动态推演与行为因果建模,实现全自动、可演化、强交互的虚拟世界生成,覆盖游戏、影视、数字孪生、虚拟社交与办公。
气候预测的价值是时效。传统气象模型只能做短期局部预测,无法模拟大气、海洋、陆地的全系统联动;世界模型对台风、强降雨、高温热浪等极端天气可实现 7 至 30 天超长时效预判。
它还能做碳汇推演。仿真森林、海洋、湿地的碳汇变化趋势,模拟不同减排与新能源政策的落地效果,量化区域减排指标,为碳中和方案提供数据支撑。
报告原文都放在运营动脉(www.yydm.cn)上,图表、口径说明和样本量写得清清楚楚,可以对着核。
遇到拿不准的数据,建议回原文翻一眼,比被二手解读带着走要稳妥得多。
医疗仿真落在低风险试错。基于患者影像构建专属数字人体,虚拟模拟手术入路与操作流程,预判术中出血、神经损伤等风险;在药物端模拟吸收、代谢与毒副作用,缩短研发与临床周期。
三个场景有一个共同点:真实试错都太贵,或者根本不允许出错。这也是世界模型最先被需要的原因。
图源:《-世界模型行业研究报告-44页》(第1页)
八、中美双雄,钱和专利都往头部走
格局已经明朗。全球形成中美双雄竞合格局,美国主导底层技术创新与通用模型研发,中国聚焦场景落地与生态构建,两边各有优势、互补竞争。
美国走技术前沿。代表者包括谷歌 DeepMind 的 Genie 系列、NVIDIA 的 Cosmos、Meta 的 V-JEPA、李飞飞的 World Labs 与杨立昆的 AMI Labs,聚焦 AGI 目标并推动开源。
中国走场景适配。商汤、华为、腾讯混元 3D、阿里、极佳视界、极映科技、北京人形机器人创新中心等,在智能驾驶、数字孪生、工业仿真、具身智能领域实现突破,成本控制与场景适配能力突出。
壁垒有三层。算力层训练需数千张顶级 GPU、单次训练成本超千万;数据层的“观察-动作-结果”三元组数据稀缺;算法层 JEPA、3D 重建、物理仿真、因果推理的专利布局密集。
资本在加速整合。极佳视界、World Labs、AMI Labs 等单轮融资均超 10 亿美元,资本聚焦技术壁垒高、场景明确的企业,劣质项目加速出清。
生态有两种模式。平台型如商汤、英伟达、腾讯开放工具链、仿真平台与数据服务,降低研发门槛;自研型如理想、小鹏、华为做端到端整合,保障技术可控与场景深度适配。
图源:《-世界模型行业研究报告-44页》(第3页)
九、挑战不只技术,还有一笔糊涂账
第一个是物理与长时序。模型对复杂动态交互的模拟精度低,长时序生成易出现场景漂移、物体穿模、逻辑失真,难以满足智能驾驶与医疗这类安全场景的要求。
第二个是不可能三角。长时一致性、实时高可用性与物理准确性三者相互掣肘,难以同时实现,这是工程上最难解的约束。
第三和第四个是黑盒与数据。决策过程黑盒化、异常难追溯,且模型侧重状态预测,难以直接输出端到端动作指令,需依赖额外控制模型(如 VLA)转译。
数据这一关尤其硬。高质量 3D 数据与三元组数据稀缺、长尾覆盖不足,而合成数据存在真实性偏差,虚实迁移(Sim-to-Real)的性能差距仍是未解的工程难题。
第五个是算力与成本。训练需海量顶级 GPU、单次成本超千万,端侧实时推理对硬件要求严苛,部署成本高,直接限制了普及。
行业层面还有三笔糊涂账:没有统一评测基准,不同模型性能难以横向对比,营销话术容易掩盖短板;六大模块并行、未形成统一范式,企业研发方向摇摆、资源分散;多数场景处于验证阶段,盈利模式不清晰。
图源:《-世界模型行业研究报告-44页》(第4页)
十、路线会收敛吗?报告说不会
节奏分四段。2025 年及以前是探索萌芽期,多路线并行试错;2026 至 2027 年进入分化竞争期,生成派重视觉轻物理、表征派重因果轻渲染、物理派重精准轻泛化,分歧显化。
2028 至 2030 年是互补演进期。生成派引入物理约束降低幻觉,表征派叠加渲染补齐可视化,物理派引入数据驱动优化泛化,跨模块借鉴加速,但各路线仍保持独立演进。
2030 年以后是长期并存期。不同场景对能力模块的选择更加明确,三大流派长期并存,无统一技术范式出现,报告反复强调的就是“场景化适配决定路线选择”。
落地的节奏更实在。2026 至 2027 年垂直专用模型率先商业化,聚焦高价值、高可控场景;2028 至 2032 年通用模型雏形显现、跨场景迁移能力提升;2032 年后才谈虚实无缝融合。
有一处值得单独看。报告提到,世界模型赛道多数企业难以实现独立商业化,真实交互数据又稀缺、采集成本高,有企业靠自有线下场景自产毫米级 4D 交互数据,用数据飞轮反哺模型,形成差异化壁垒。
这也指出了竞争的关键:谁能持续、低成本地拿到“观察-动作-结果”三元组数据,谁就更可能把技术优势变成产品优势。算力和算法可以买,数据闭环很难复制。
 广告
声明:除非特别标注,否则均为本站原创文章,转载时请以链接形式注明文章出处。如若本站内容侵犯了原著者的合法权益,可联系本站删除。