动力域不再是成本中心,车企要拿它赚第二份钱
 广告
本文解读:《2026AI Car动力智能化白皮书-中国汽车工程学会&国汽战略院》 · 共 23 页 · 原文
动力域在这轮汽车智能化里被重新定价了:它不再是成本中心,而是车企能不能赚第二份钱的地方。中国汽车工程学会与国汽战略院的白皮书给出的定位是,AI Car 是司机加伙伴的双角色, 本质是多个子智能体融合的超级智能体。
动力域的特殊性在于,它是整车最具物理约束的系统,稳定性、响应性和预测能力直接决定 AI 决策可不可信。报告的判断是,动力智能化会走三代:1.0 控制智能化、2.0 系统智能化、3.0 能源自主化。
动力域正在从固定硬件的成本单元,转型为功能与服务的盈利载体。
图源:《2026AI Car动力智能化》(第1页)
一、先看清这份白皮书的分量
白皮书 2026 年 10 月 29 日发布,由中国汽车工程学会、国汽战略院研究团队撰写,吉利汽车研究院支持。指导专家名单里有李骏院士、张进华、侯福深,还有清华、北航、中科大、北理工的教授,以及国网、吉利、阿里云、百度的人。
这个阵容说明它不是一份纯技术预测,而是行业组织牵头、车企和供应链一起背书的技术路线判断。核心命题只有一个:AI 会推动汽车成为具身智能体,而动力域是这场变化里最容易被低估的一环。

图源:《2026AI Car动力智能化》(第2页)
二、AI Car 的双角色与三个特征
报告给的定位是下一代智能空间的核心载体、智慧出行的生态节点,双角色是专业可靠的司机加聪明温暖的伙伴。
三个关键特征是自主性、交互性、适应性:能在没有人类干预时自主决策执行,能与人和交通参与者交流合作,能靠积累经验优化策略。
本质是多个子智能体有机融合的超级智能体。单一智能体难胜任兼具多目标性、高动态性与高复杂性的任务。它靠多域智能融合实现从功能集成到智能协同的跨越,涉及智驾、座舱、底盘、动力四个域。
再往远了看,报告提到记忆、推理、主动进化这些类生命体特质,最终指向深度嵌入生活全场景的生态枢纽。
图源:《2026AI Car动力智能化》(第3页)
三、动力域凭什么特殊
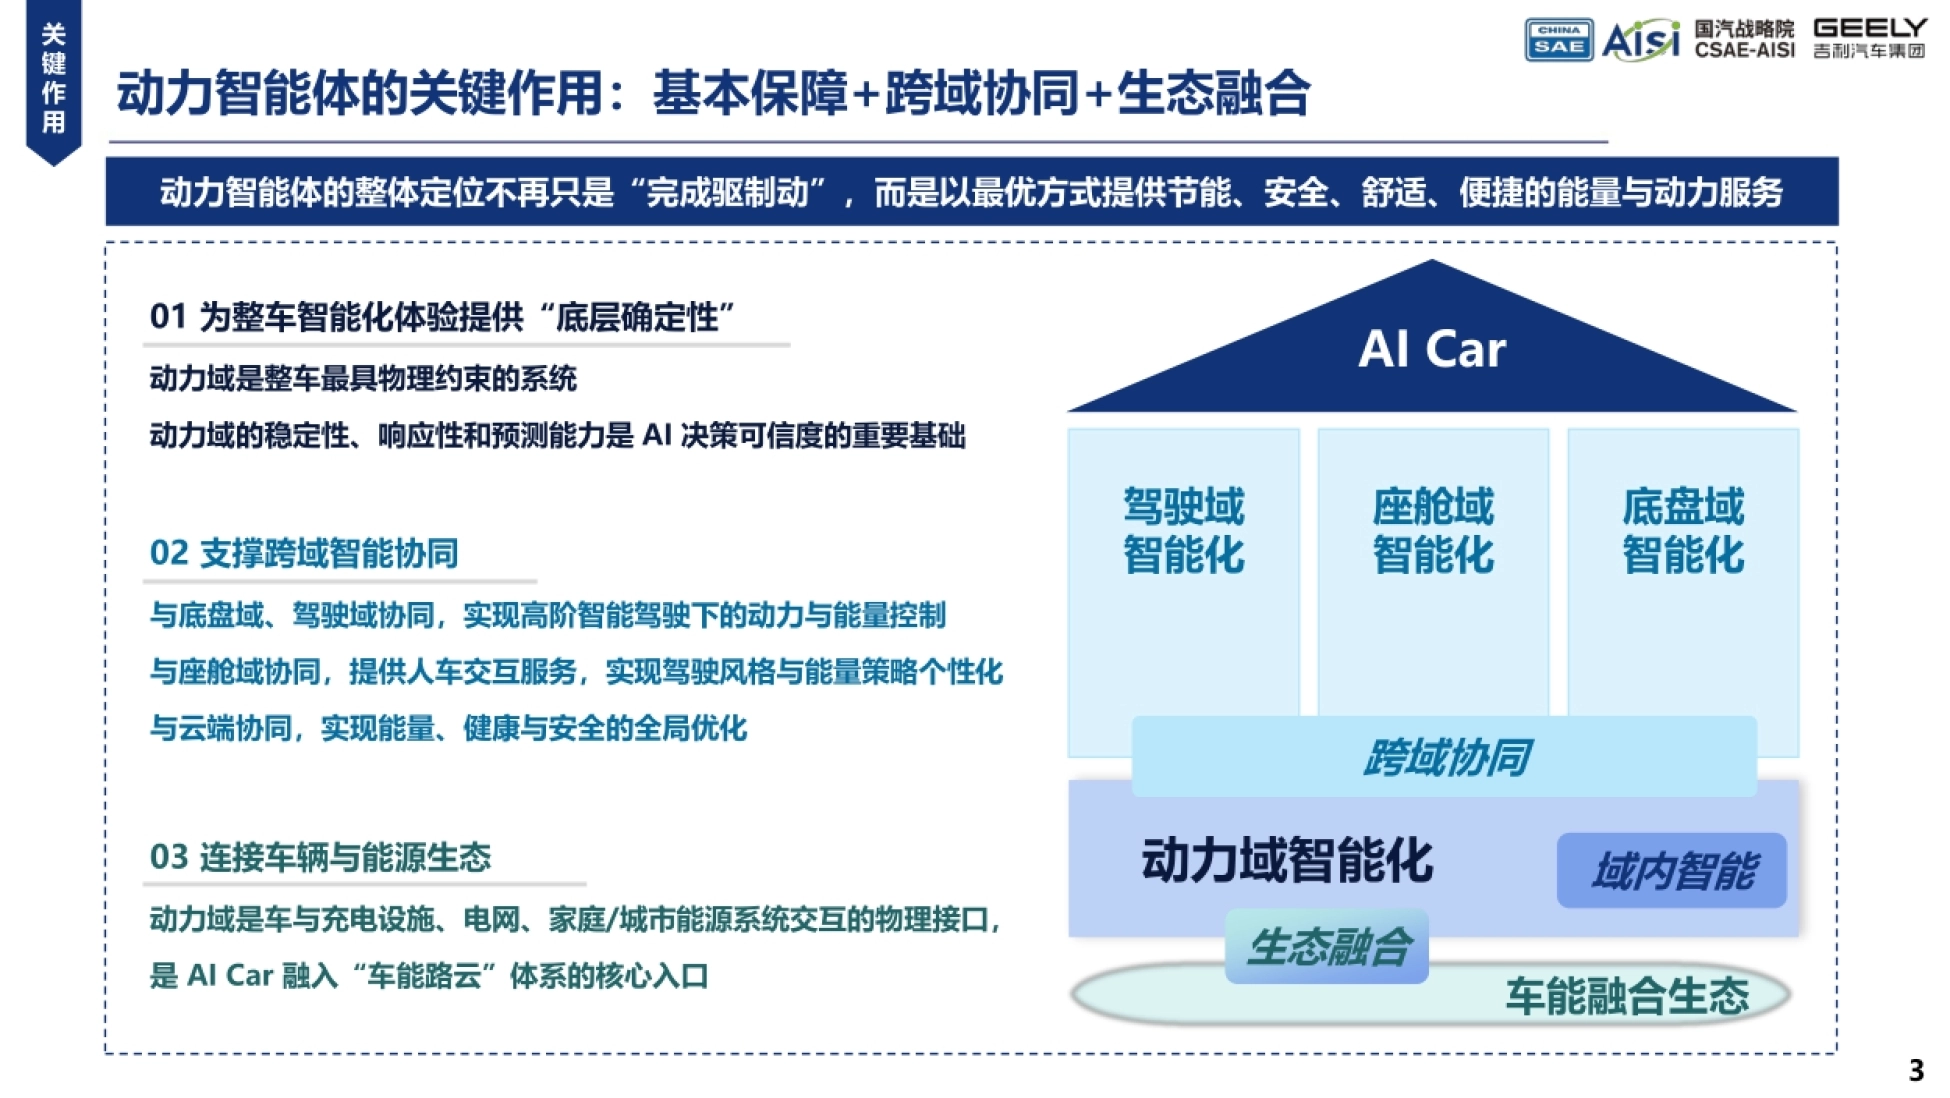
报告给了三条理由。第一条是底层确定性:动力域是整车最具物理约束的系统,它的稳定性、响应性和预测能力是 AI 决策可信度的基础。
第二条是跨域协同。它要和底盘域、驾驶域协同做高阶智驾下的动力与能量控制,和座舱域协同做驾驶风格与能量策略个性化。
还要和云端协同,把能量、健康与安全放在全局尺度上优化,这一层决定了策略能不能持续迭代。第三条是生态接口。动力域是车与充电设施、电网、家庭和城市能源系统交互的物理接口,也是车能路云体系的核心入口。
所以报告把动力智能体的定位改了:不再只是完成驱制动,而是以最优方式提供节能、安全、舒适、便捷的能量与动力服务。
动力域是整车最具物理约束的系统,它的确定性决定了 AI 决策能被信到什么程度。

图源:《2026AI Car动力智能化》(第4页)
四、三个代际:从控制到系统,再到能源自主
1.0 是控制智能化,以动力域内部优化为核心,做的是域内优化、规则加预测优化,架构上是域集中。2.0 是系统智能化,以整车跨域协同为核心,做的是全局优化、跨域融合,数据上云、云端闭环优化。
3.0 是能源自主化,以全系统自治协同为核心,做的是自进化、整车跨域协同,架构走向数字孪生与实时镜像。报告配了一张五层对照表:架构基础、数据驱动、算法决策、系统协同、生态交互,每一层在三代里的形态都不一样。
这个分层的好处是,它把智能化这个模糊词拆成了可检查的坐标——每一层做到什么程度,能对上号。
三代的分界不在算力,而在决策范围:域内、整车,还是整个能源系统。

图源:《2026AI Car动力智能化》(第5页)
五、三层两翼:一张能落地的架构图
技术架构分三层,核心目标是节能与安全、舒适与便捷这两组。第一层是智能底座与架构支撑,负责构建可学习、可仿真、可协同的能力,包括算力架构、数字孪生、智能体群决策和车桩网云协同。
第二层是跨域融合与全时管控,负责全时安全高效控制:融合运动控制、全域能量管理、三电健康状态管控。第三层是全感交互与无界生态,负责连接用户与能源生态:全链用能服务、能源互动价值、数据驱动生态。
报告的说法是,动力域会从电驱、电池、热管理的局部升级,拓展为覆盖感知、决策、控制、服务、反馈的闭环体系。

图源:《2026AI Car动力智能化》(第6页)
六、十项趋势,一句话各说一遍
十项趋势是按三层架构排的:底座四条、管控三条、生态三条,一一对应。底座四条是算力架构支撑、数字孪生寻优、智能体群决策、车桩网云协同。
管控三条是融合运动控制、全域能量管理,以及三电健康状态的预测性运维。生态三条是全链用能服务、能源互动价值和数据驱动生态,指向的是商业模式的改造。
报告给每条趋势都写了技术解析和战略院判断,结构统一:先说技术上怎么做,再说判断上意味着什么。

图源:《2026AI Car动力智能化》(第8页)
七、趋势一到三:算力、孪生与智能体群
趋势一是算力架构。传统分布式电子电气架构下,几十个控制单元分散布局,线束繁杂、跨域数据壁垒高,制约 AI 功能落地。
方向是中央计算加区域控制:大算力芯片做 CPU、MCU、NPU、DSP 的异构协同,集中式架构做软硬件解耦。配合端云协同,云端负责训练、更新和复杂推理,端侧负责简单任务推理,形成数据闭环。
算力架构这一步跳不过去,分布式控制撑不起多域融合的 AI 功能。
趋势二是数字孪生。用降阶模型把高保真仿真压成嵌入式模型,在数字空间里遍历工况、找多维度的帕累托最优。重心也会变:从离线设计辅助,变成在线实时镜像,做全工况监控、故障预警和能耗参数自适应寻优。
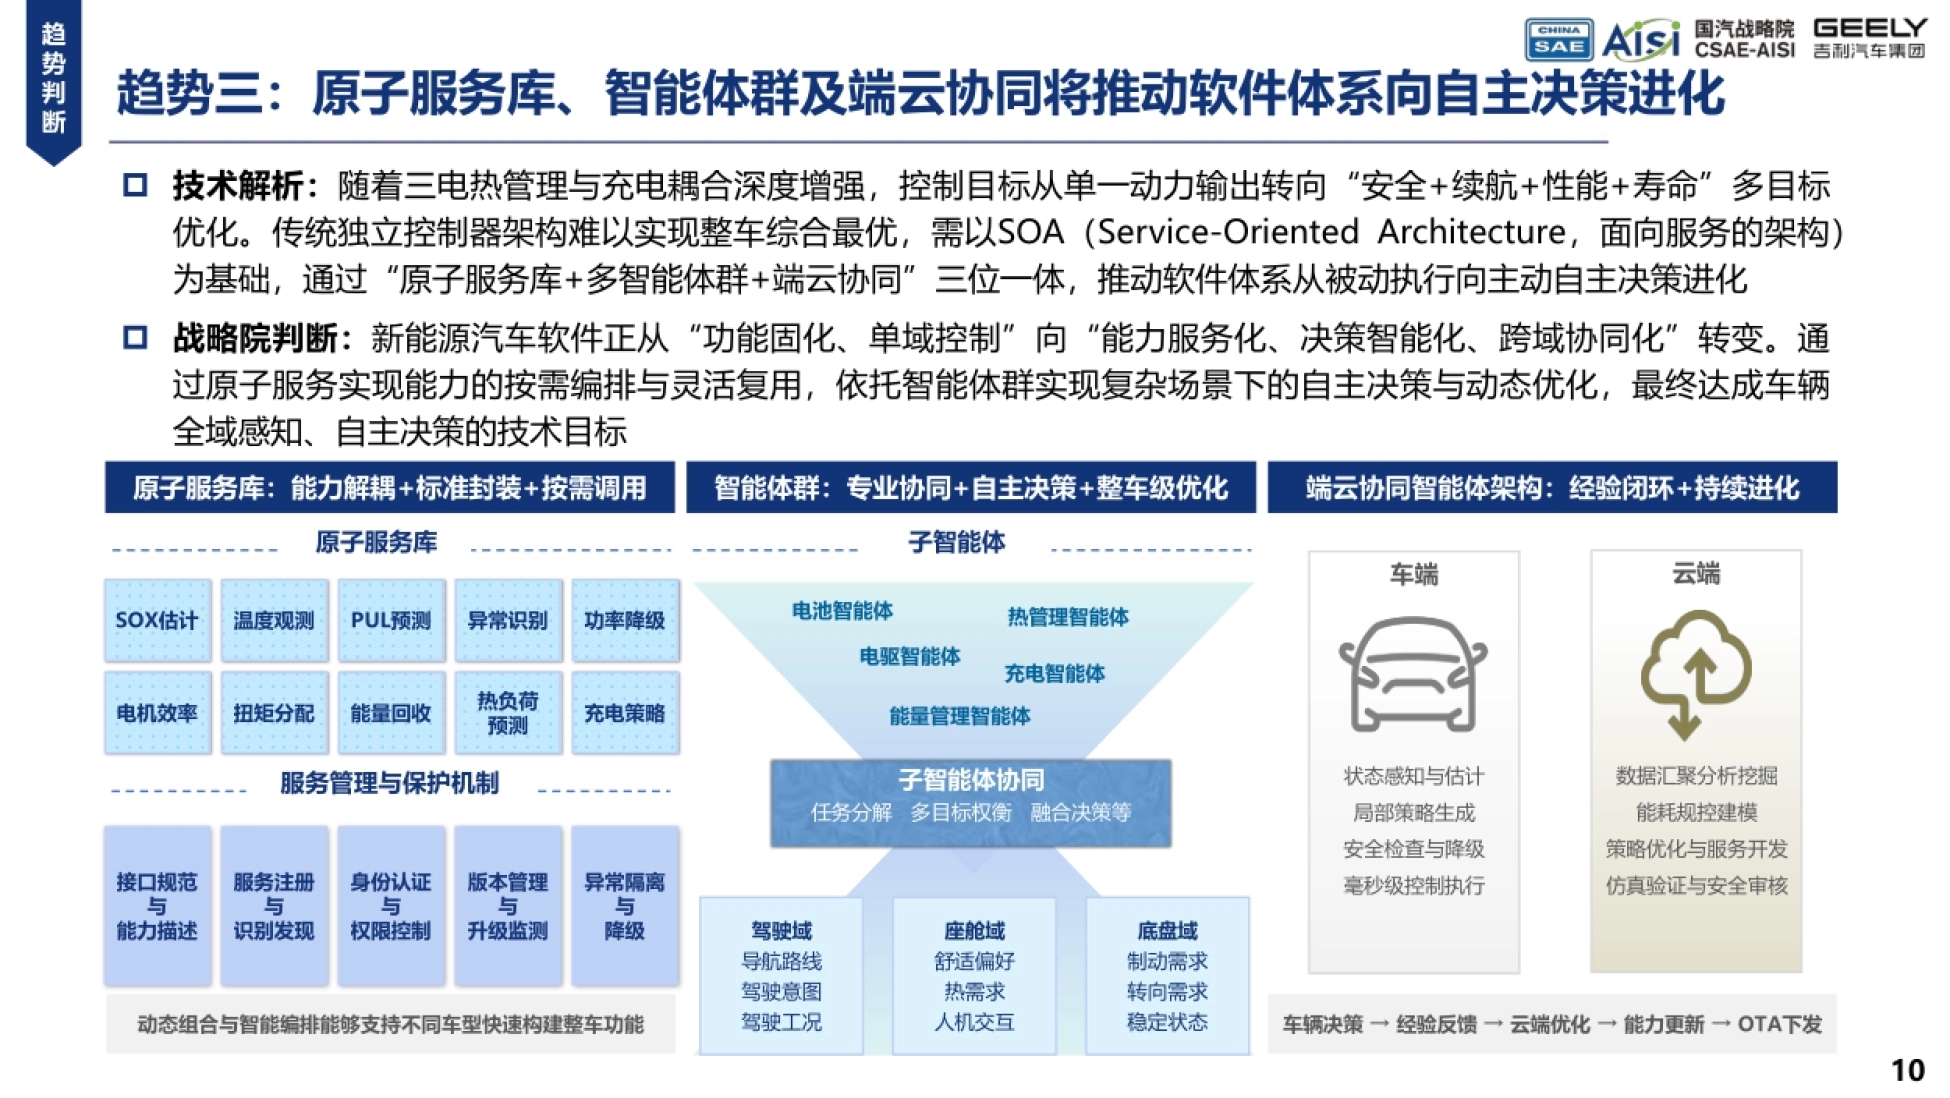
趋势三是软件体系。以 SOA 为基础,用原子服务库加多智能体群加端云协同,让软件从被动执行转向主动决策。

图源:《2026AI Car动力智能化》(第9页)
八、趋势四与五:车桩网云与融合运动控制
趋势四把车、桩、网、云做成一个统一调度中枢:智能分配充电功率、引导有序充电、支持 V2G 双向互动。报告在这里的判断挺狠:未来车企竞争的不只是车辆性能,还有车桩网云协同能力和能源数据运营能力。
趋势五是动力域与底盘域融合。动力侧输出标准化的轮端扭矩能力和实时安全边界,底盘侧用线控执行器协同。落到场景,是在低附着、紧急避障、高速爆胎、山路越野这些情况下,做六自由度的运动决策和最优分配。
报告把这条路径描述成三级演进:功能级协同、中央统一控制、自主运动智能体。
动力域的角色变了,从提供驱动力,变成可预测、可分配、可诊断、可降级的运动资源。
图源:《2026AI Car动力智能化》(第10页)
九、趋势六到十:能量、健康、用能与生态
趋势六是全域能量管理,重心从分域自治和被动规则响应,升级为全域协同和主动预测优化。趋势七是三电健康,用 AI 模型加数字孪生做预测性运维,包括 SOX 估计、RUL 预测、热失控预警和充放电策略优化。
趋势八是主动服务,动力域从规则控制到智能优化,再到理解用户意图、主动提供服务。趋势九是能源价值平台,把车变成可运营的能源资产,参与虚拟电厂与辅助服务、能源交易与有序充电。
趋势十是数据生态。用数据不出域、仅提供结果的可信数据空间,支撑 UBI 车险、碰撞反欺诈和二手车估值。报告还提了一个更远的设想:汽车是规模化部署最成熟的物理 AI 实体,它的真实交互数据可以反哺具身智能与机器人训练。
这份报告的完整版、原始图表和数据附录,都放在运营动脉(www.yydm.cn)上,搜标题就能直接打开。
同类赛道的其他报告那里也都收了,顺着行业目录往下翻,比一份份到处找省事得多。
十、三大变革与生存三角
报告把影响压成三条底层变革。第一条是价值创造:动力域从固定硬件的成本单元,转型为功能服务的盈利载体。第二条是资源配置:供应关系从动力硬件总成采购,转向软硬件模块化按需合作。
第三条是博弈逻辑:精密机械制造降格为基础配套,构筑以超快充、V2G 为代表的基础设施联动生态成为关键。
精密机械制造降格为基础配套,竞争筹码换成了基础设施联动生态。
对应到企业动作,报告给了三条:布局软件订阅、电池运营 BaaS、V2G 能源交易;搭融合型 AI 动力团队;建车能协同的合作机制与数据平台。
提醒一,这套判断建立在多域融合之上,只做动力域内部优化拿不到 3.0 的收益。提醒二,三层两翼里最容易被跳过的是底座,没有算力架构和数字孪生,上面两层都是空谈。
提醒三,报告没给时间表。十项趋势成熟节奏不同,按趋势做预算比按代际做预算更靠谱。
 广告
声明:除非特别标注,否则均为本站原创文章,转载时请以链接形式注明文章出处。如若本站内容侵犯了原著者的合法权益,可联系本站删除。