电脑桌面
添加运营动脉到电脑桌面
安装后可以在桌面快捷访问

2026年全球四足及轮足机器人产业白皮书-沙利文.pdf会员免费

2026年全球四足及轮足机器人产业白皮书-沙利文.pdf_第1页
1/57
2026年全球四足及轮足机器人产业白皮书-沙利文.pdf_第2页
2/57
2026年全球四足及轮足机器人产业白皮书-沙利文.pdf_第3页
3/57
2026年全球四足及轮足机器人产业白皮书-沙利文.pdf_第4页
4/57
2026年全球四足及轮足机器人产业白皮书-沙利文.pdf_第5页
5/57
2026年全球四足及轮足机器人产业白皮书-沙利文.pdf_第6页
6/57
2026年全球四足及轮足机器人产业白皮书-沙利文.pdf_第7页
7/57
2026年全球四足及轮足机器人产业白皮书-沙利文.pdf_第8页
8/57
2026年全球四足及轮足机器人产业白皮书-沙利文.pdf_第9页
9/57
2026年全球四足及轮足机器人产业白皮书-沙利文.pdf_第10页
10/57
2026 2026年9月© 2026 & . 全球四足机器人产业白皮书 26WP091401

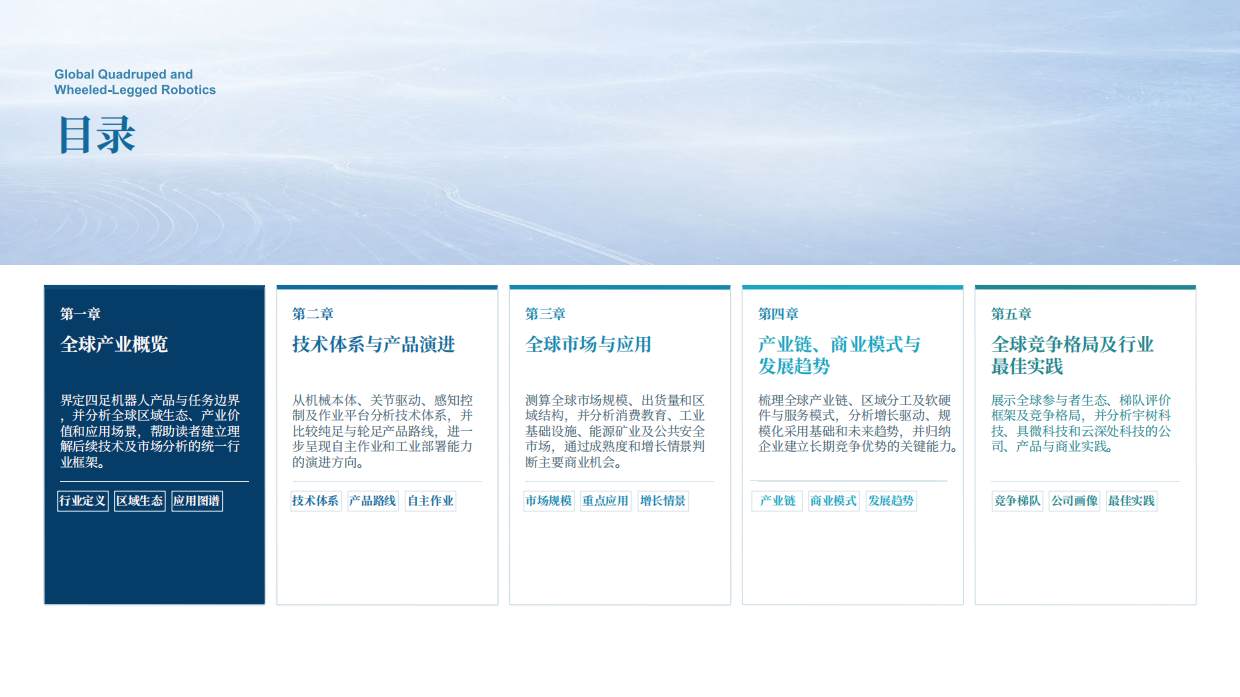
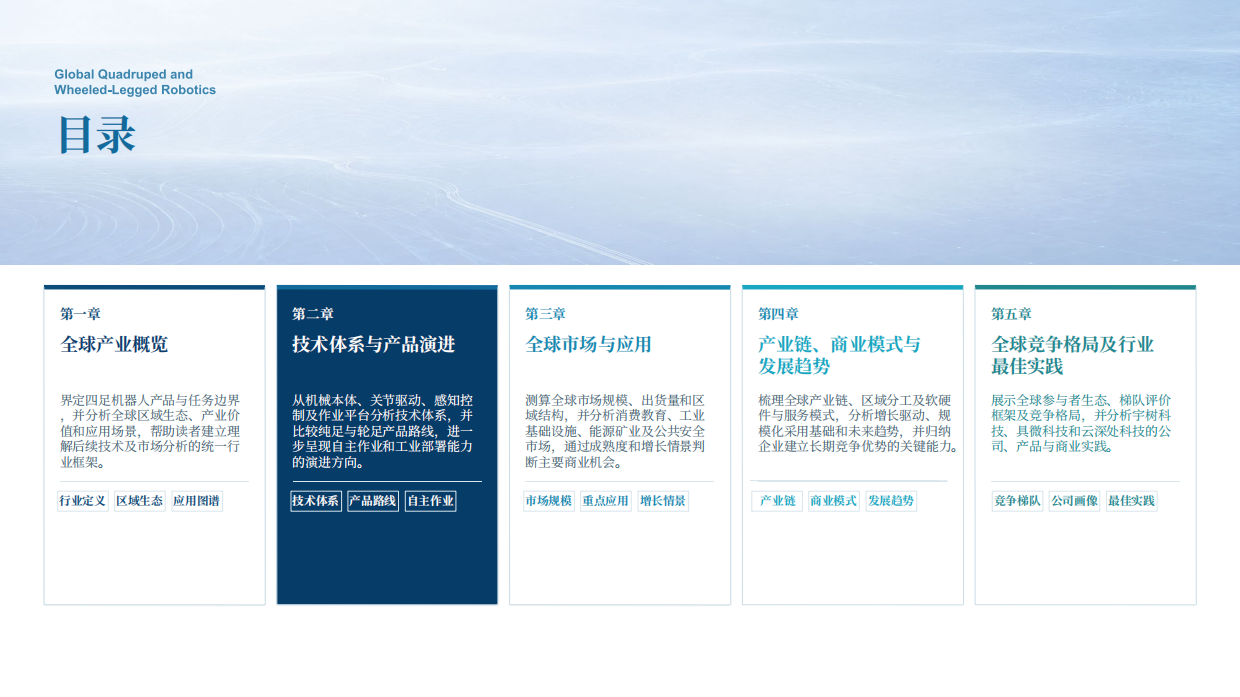
目录第一章全球产业概览界定四足机器人产品与任务边界,并分析全球区域生态、产业价值和应用场景,帮助读者建立理解后续技术及市场分析的统一行业框架。第二章技术体系与产品演进从机械本体、关节驱动、感知控制及作业平台分析技术体系,并比较纯足与轮足产品路线,进一步呈现自主作业和工业部署能力的演进方向。第四章P29–P36产业链、商业模式与发展趋势梳理全球产业链、区域分工及软硬件与服务模式,分析增长驱动、规模化采用基础和未来趋势,并归纳企业建立长期竞争优势的关键能力。第五章全球竞争格局及行业最佳实践展示全球参与者生态、梯队评价框架及竞争格局,并分析宇树科技、具微科技和云深处科技的公司、产品与商业实践。竞争梯队公司画像最佳实践产业链商业模式发展趋势技术体系产品路线自主作业行业定义区域生态应用图谱第三章全球市场与应用测算全球市场规模、出货量和区域结构,并分析消费教育、工业基础设施、能源矿业及公共安全市场,通过成熟度和增长情景判断主要商业机会。市场规模重点应用增长情景

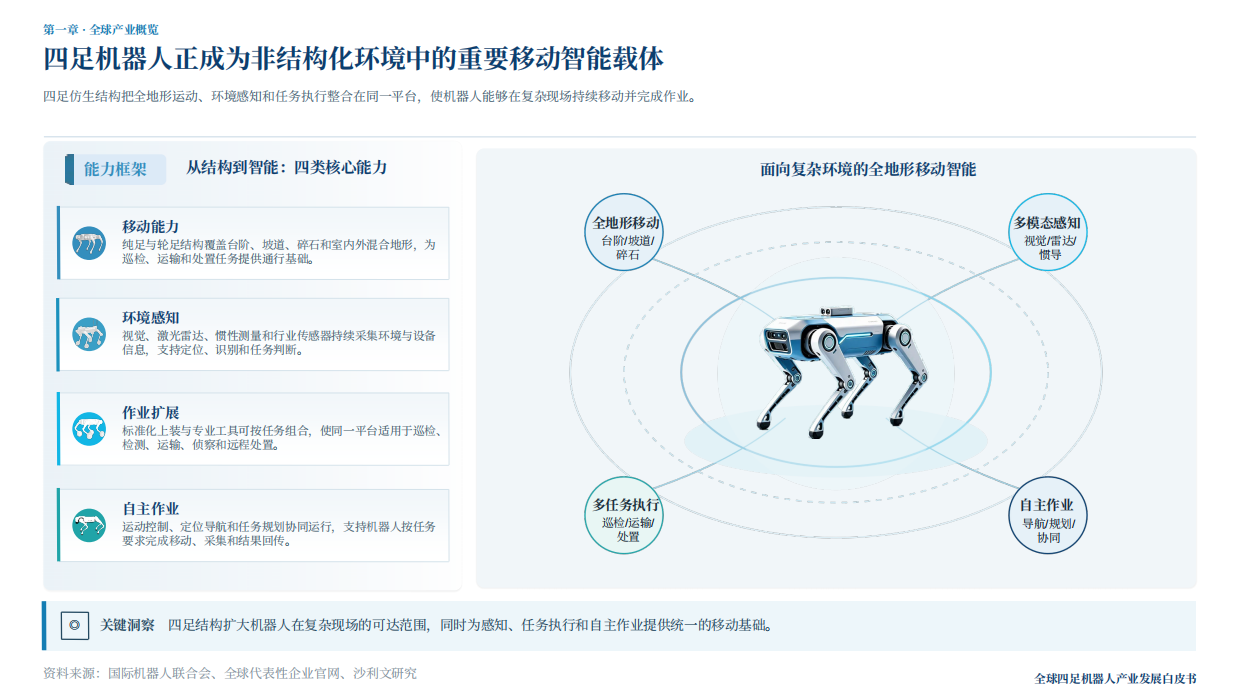
第一章 · 全球产业概览四足机器人正成为非结构化环境中的重要移动智能载体四足仿生结构把全地形运动、环境感知和任务执行整合在同一平台,使机器人能够在复杂现场持续移动并完成作业。移动能力纯足与轮足结构覆盖台阶、坡道、碎石和室内外混合地形,为巡检、运输和处置任务提供通行基础。环境感知视觉、激光雷达、惯性测量和行业传感器持续采集环境与设备信息,支持定位、识别和任务判断。作业扩展标准化上装与专业工具可按任务组合,使同一平台适用于巡检、检测、运输、侦察和远程处置。自主作业运动控制、定位导航和任务规划协同运行,支持机器人按任务要求完成移动、采集和结果回传。全地形移动台阶/坡道/碎石多模态感知视觉/雷达/惯导多任务执行巡检/运输/处置自主作业导航/规划/协同能力框架从结构到智能:四类核心能力◎关键洞察四足结构扩大机器人在复杂现场的可达范围,同时为感知、任务执行和自主作业提供统一的移动基础。资料来源:国际机器人联合会、全球代表性企业官网、沙利文研究全球四足机器人产业发展白皮书面向复杂环境的全地形移动智能

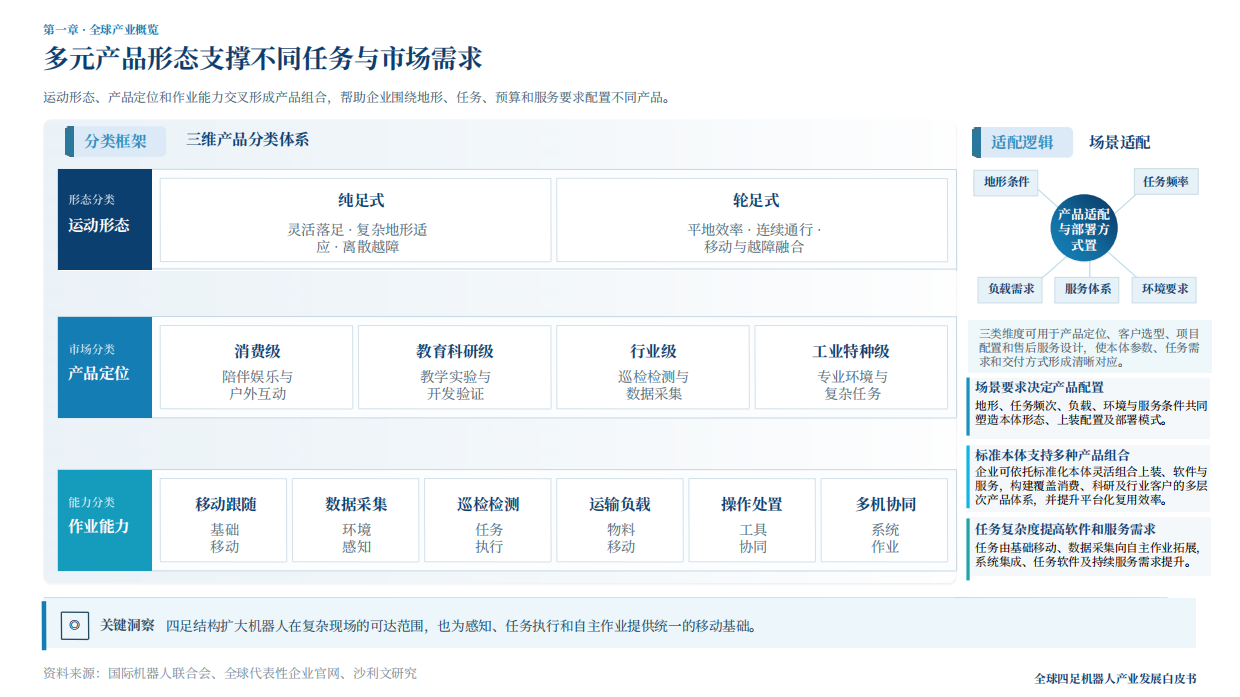
第一章 · 全球产业概览多元产品形态支撑不同任务与市场需求运动形态、产品定位和作业能力交叉形成产品组合,帮助企业围绕地形、任务、预算和服务要求配置不同产品。运动形态纯足式灵活落足 · 复杂地形适应 · 离散越障轮足式平地效率 · 连续通行 · 移动与越障融合产品定位消费级陪伴娱乐与户外互动教育科研级教学实验与开发验证行业级巡检检测与数据采集工业特种级专业环境与复杂任务作业能力移动跟随基础移动数据采集环境感知巡检检测任务执行运输负载物料移动操作处置工具协同多机协同系统作业◎关键洞察四足结构扩大机器人在复杂现场的可达范围,也为感知、任务执行和自主作业提供统一的移动基础。资料来源:国际机器人联合会、全球代表性企业官网、沙利文研究全球四足机器人产业发展白皮书分类框架三维产品分类体系场景适配产品适配与部署方式置地形条件任务频率三类维度可用于产品定位、客户选型、项目配置和售后服务设计,使本体参数、任务需求和交付方式形成清晰对应。场景要求决定产品配置地形、任务频次、负载、环境与服务条件共同塑造本体形态、上装配置及部署模式。标准本体支持多种产品组合企业可依托标准化本体灵活组合上装、软件与服务,构建覆盖消费、科研及行业客户的多层次产品体系,并提升平台化复用效率。任务复杂度提高软件和服务需求任务由基础移动、数据采集向自主作业拓展,系统集成、任务软件及持续服务需求提升。适配逻辑负载需求服务体系环境要求

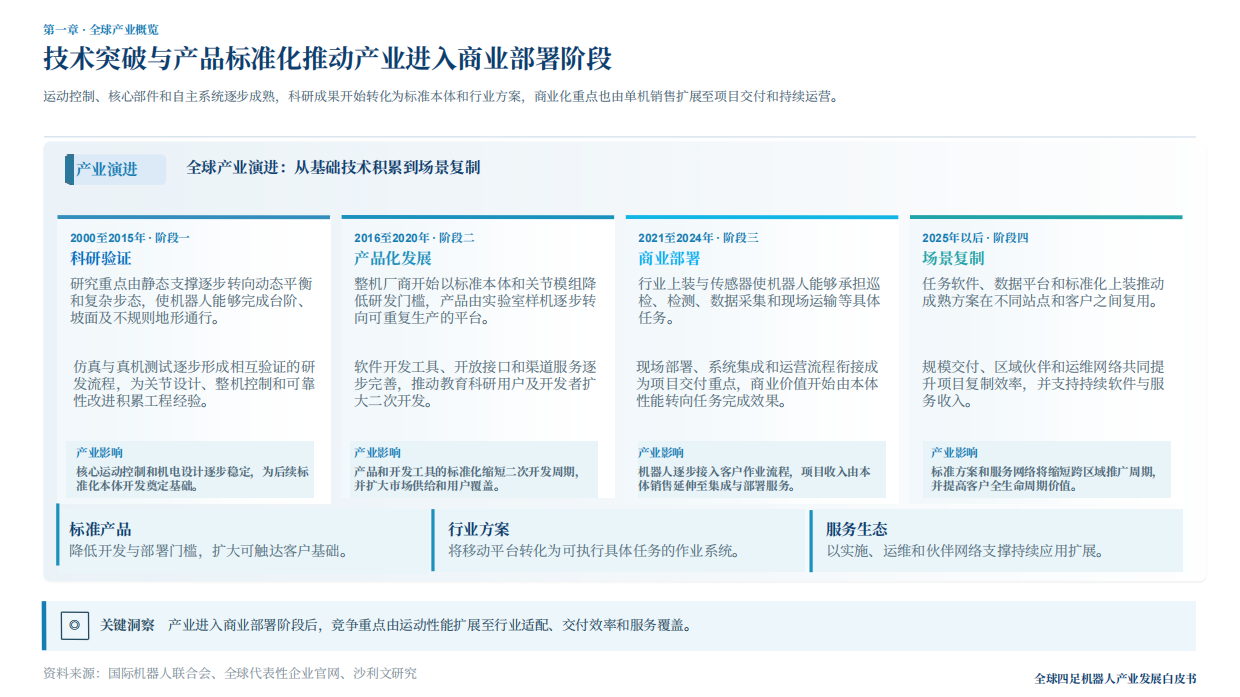
第一章 · 全球产业概览技术突破与产品标准化推动产业进入商业部署阶段运动控制、核心部件和自主系统逐步成熟,科研成果开始转化为标准本体和行业方案,商业化重点也由单机销售扩展至项目交付和持续运营。2000至2015年 · 阶段一科研验证研究重点由静态支撑逐步转向动态平衡和复杂步态,使机器人能够完成台阶、坡面及不规则地...

1、当您付费下载文档后,您只拥有了使用权限,并不意味着购买了版权,文档只能用于自身使用,不得用于其他商业用途(如 [转卖]进行直接盈利或[编辑后售卖]进行间接盈利)。
2、本站所有内容均由合作方或网友上传,本站不对文档的完整性、权威性及其观点立场正确性做任何保证或承诺!文档内容仅供研究参考,付费前请自行鉴别。
3、如文档内容存在违规,或者侵犯商业秘密、侵犯著作权等,请点击“违规举报”。

查找下载文件的指引

一、电脑端

- Windows 系统:按下键盘快捷键 `Ctrl + J`,即可打开下载列表。  

- Mac 系统:按下键盘快捷键 `⌘ + J`,即可打开下载列表。  

二、手机端

1. 打开手机浏览器,点击浏览器右下角的 “≡”(或“更多”)图标。  

2. 在弹出的菜单中找到并点击 “下载内容”(或类似选项),即可查看已下载的文件。  

提示:不同浏览器界面略有差异,若未找到“下载”入口,可尝试在浏览器设置中搜索“下载”关键词。


2026年全球四足及轮足机器人产业白皮书-沙利文.pdf

确认删除?
会员
教程
收藏
足迹
联系
  • 站长微信
回到顶部