桌面
添加运营动脉到电脑桌面
安装后将用独立窗口打开,并可在电脑桌面快捷访问
足迹
浏览记录
加载中...
查看更多

2026中国紧急驾驶员反应模型V2.0研究报告-奇瑞汽车

2026中国紧急驾驶员反应模型V2.0研究报告-奇瑞汽车 复制标题
2026中国紧急驾驶员反应模型V2.0研究报告-奇瑞汽车_第1页
1/68页
2026中国紧急驾驶员反应模型V2.0研究报告-奇瑞汽车_第2页
2/68页
2026中国紧急驾驶员反应模型V2.0研究报告-奇瑞汽车_第3页
3/68页
2026中国紧急驾驶员反应模型V2.0研究报告-奇瑞汽车_第4页
4/68页
2026中国紧急驾驶员反应模型V2.0研究报告-奇瑞汽车_第5页
5/68页
2026中国紧急驾驶员反应模型V2.0研究报告-奇瑞汽车_第6页
6/68页
2026中国紧急驾驶员反应模型V2.0研究报告-奇瑞汽车_第7页
7/68页
2026中国紧急驾驶员反应模型V2.0研究报告-奇瑞汽车_第8页
8/68页
2026中国紧急驾驶员反应模型V2.0研究报告-奇瑞汽车_第9页
9/68页
2026中国紧急驾驶员反应模型V2.0研究报告-奇瑞汽车_第10页
10/68页
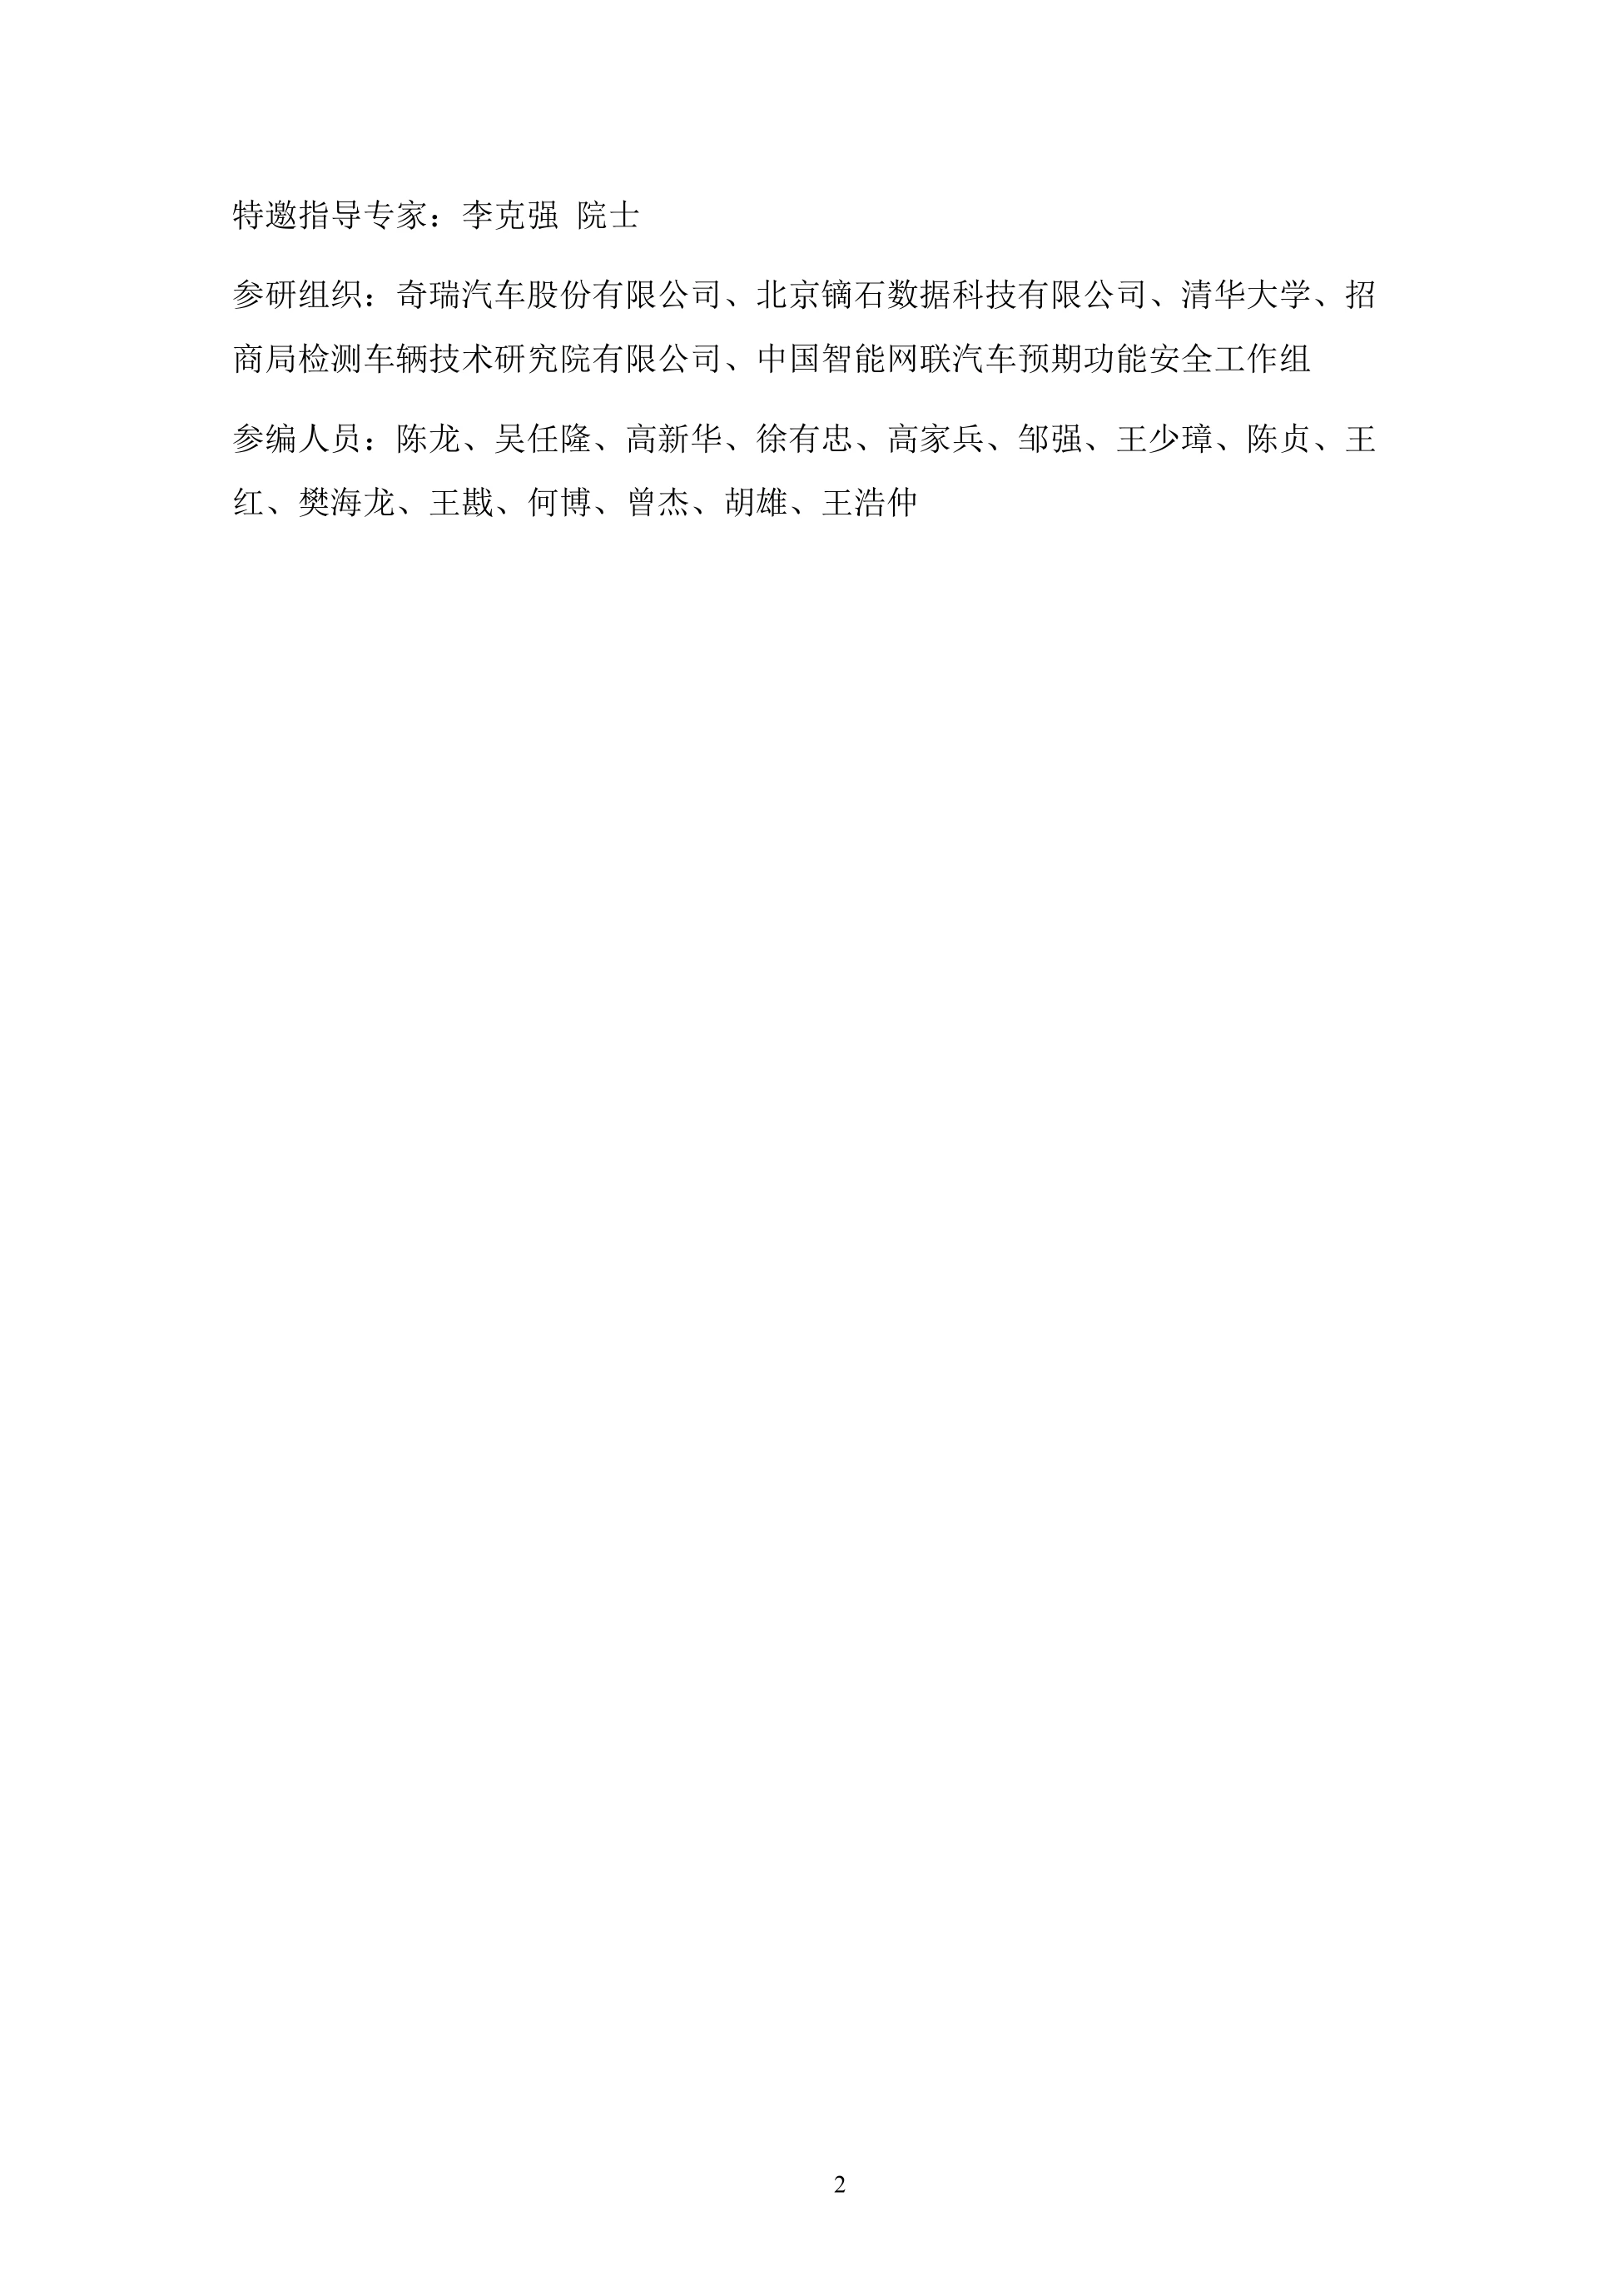
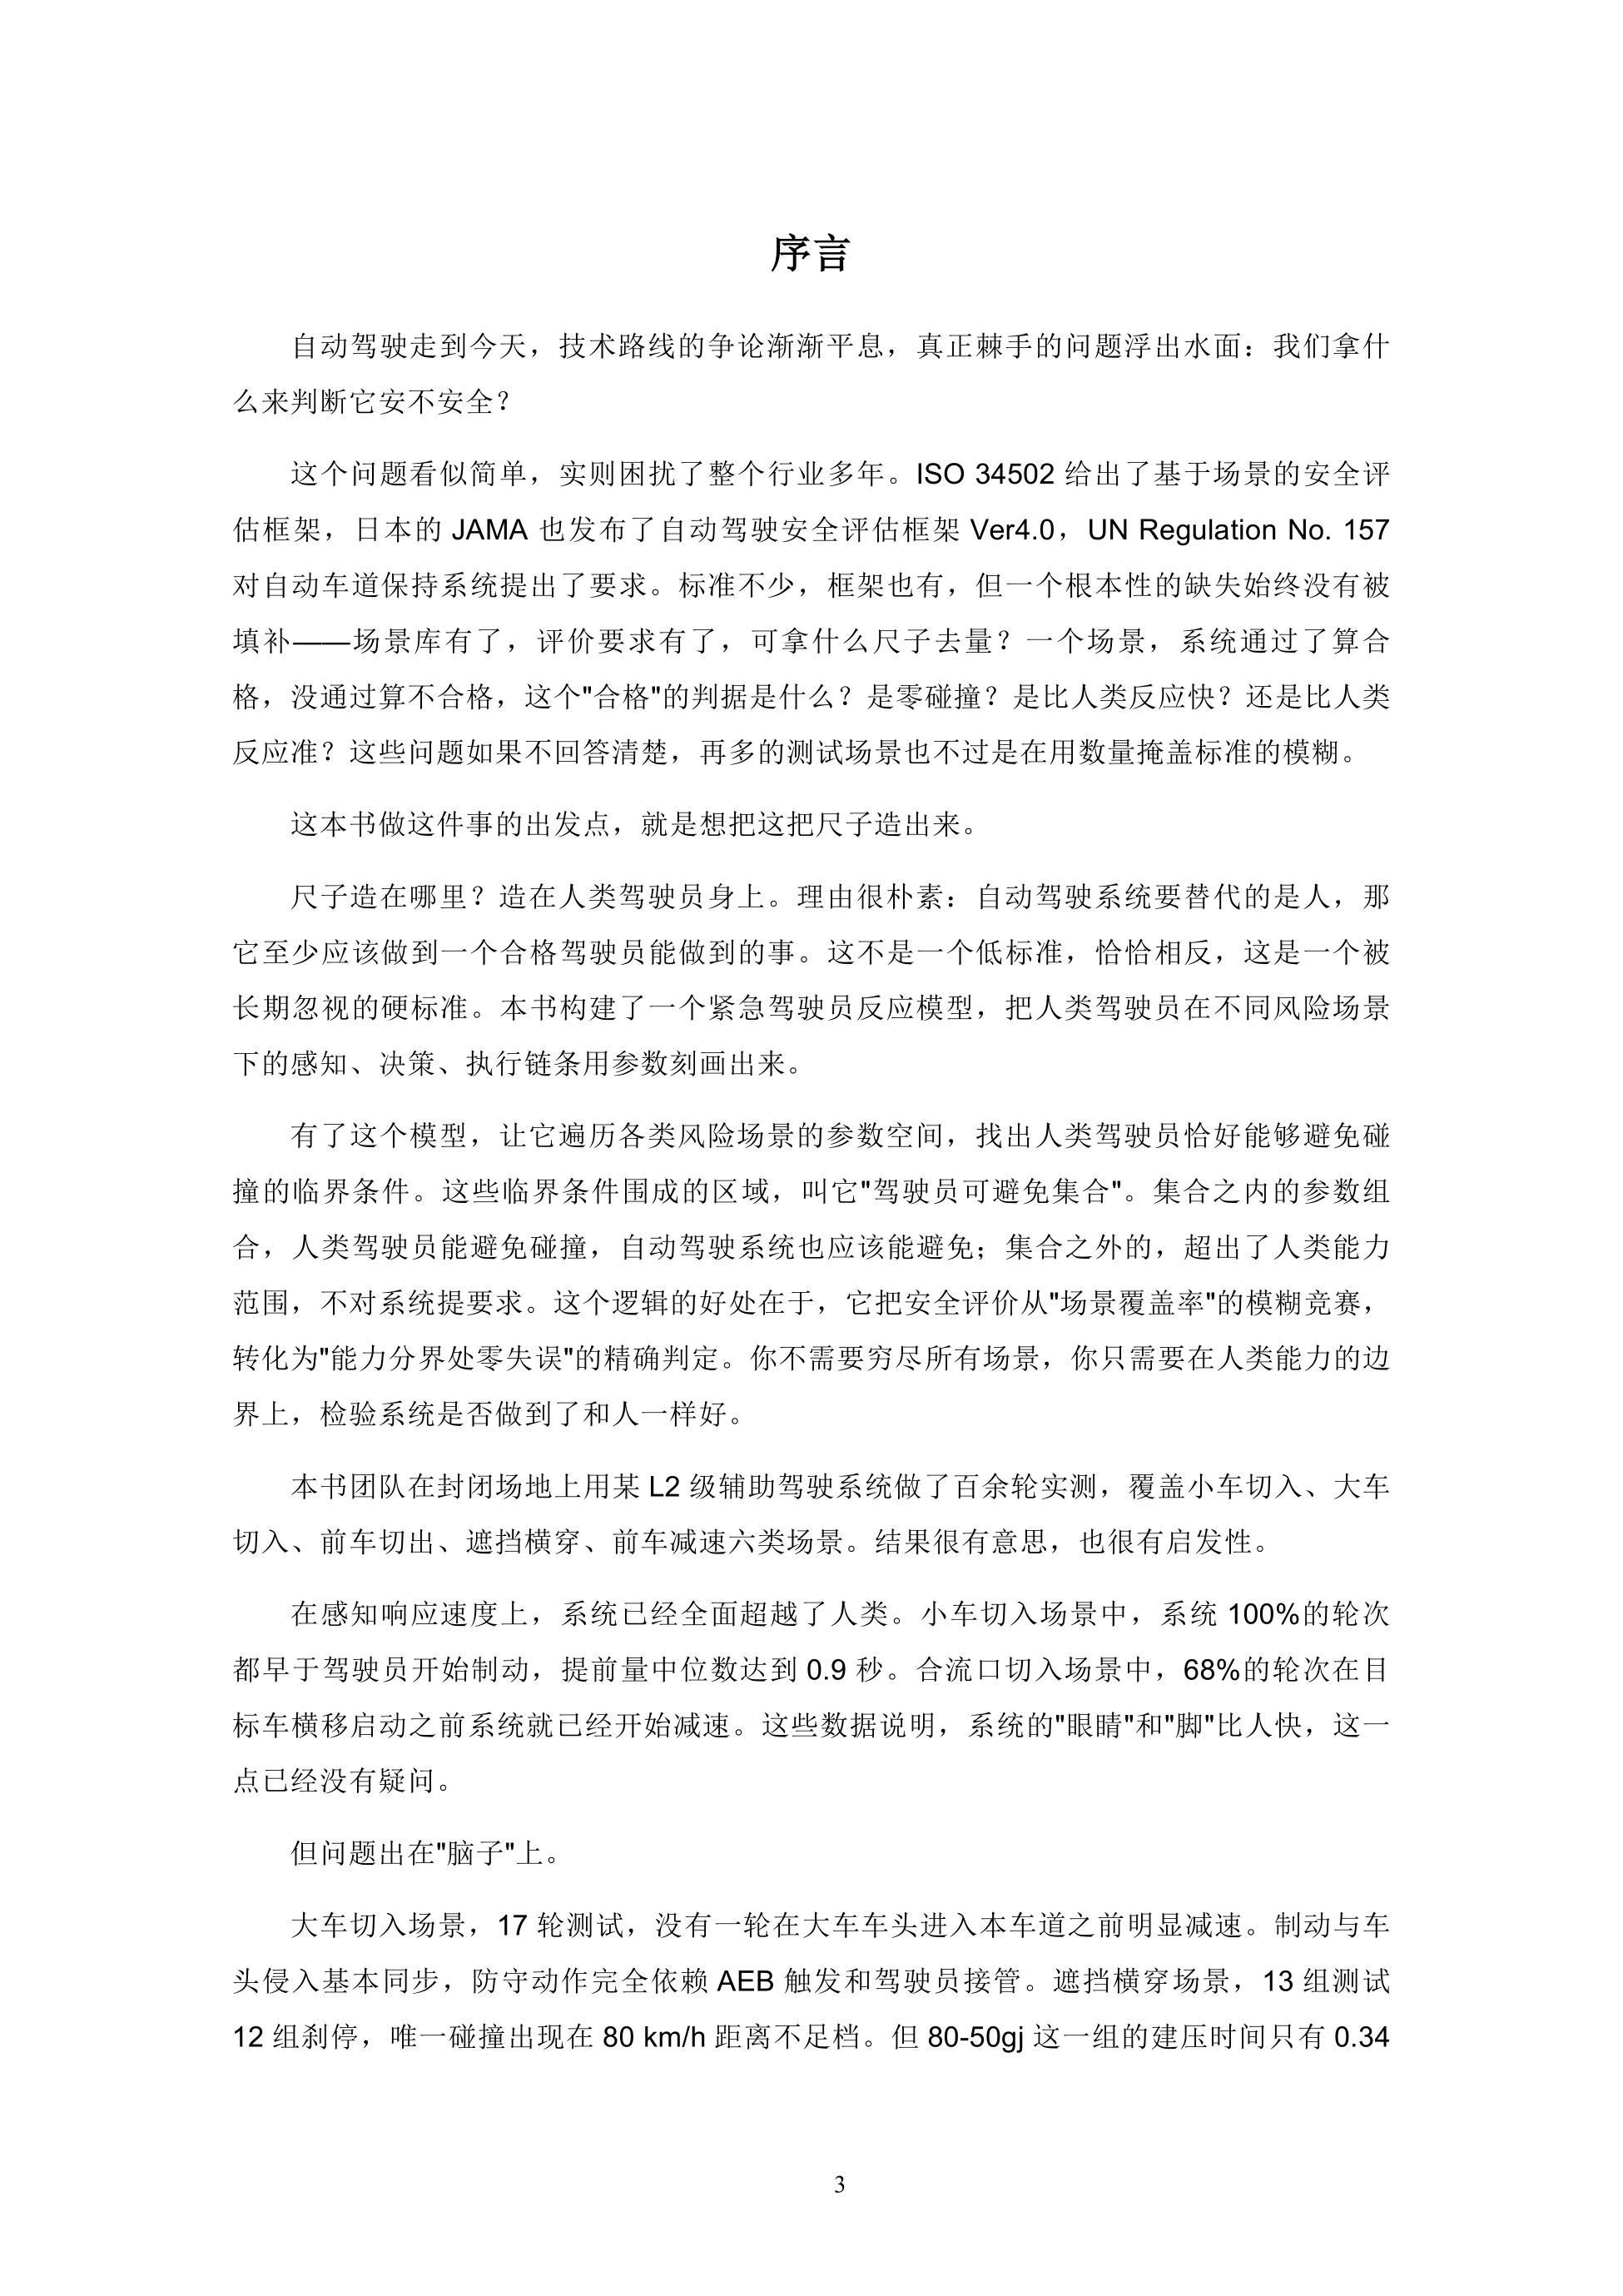
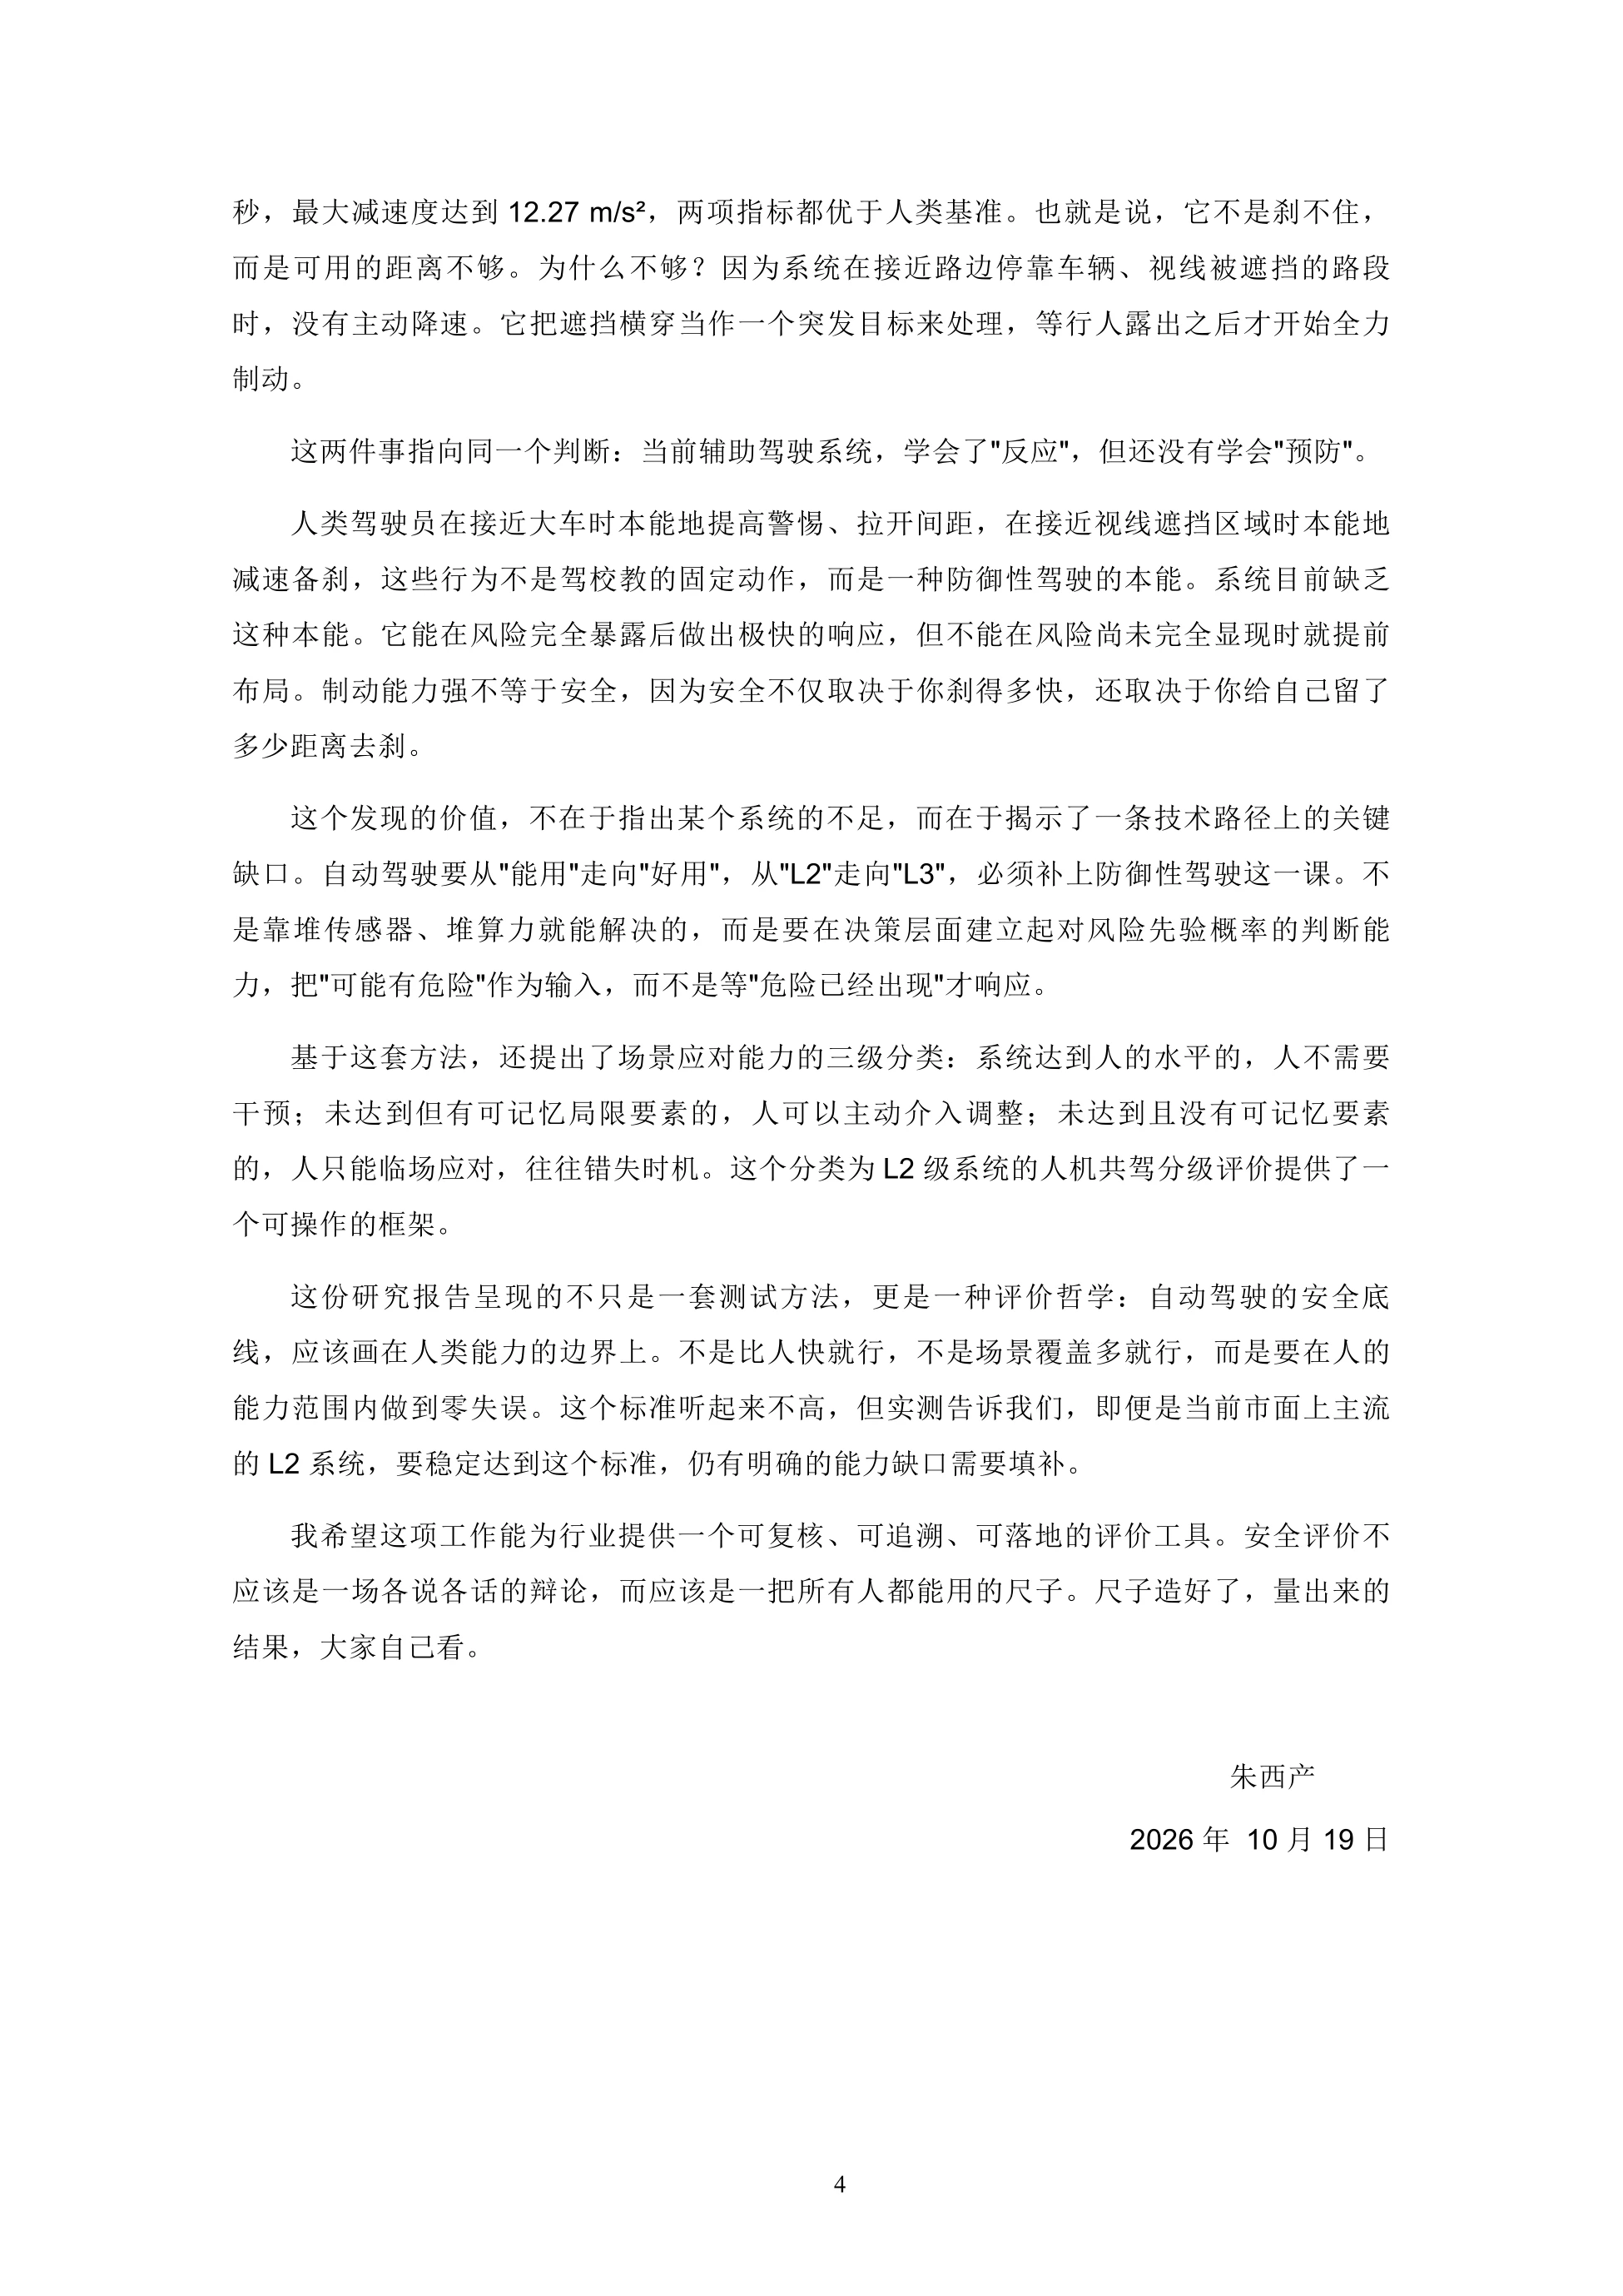
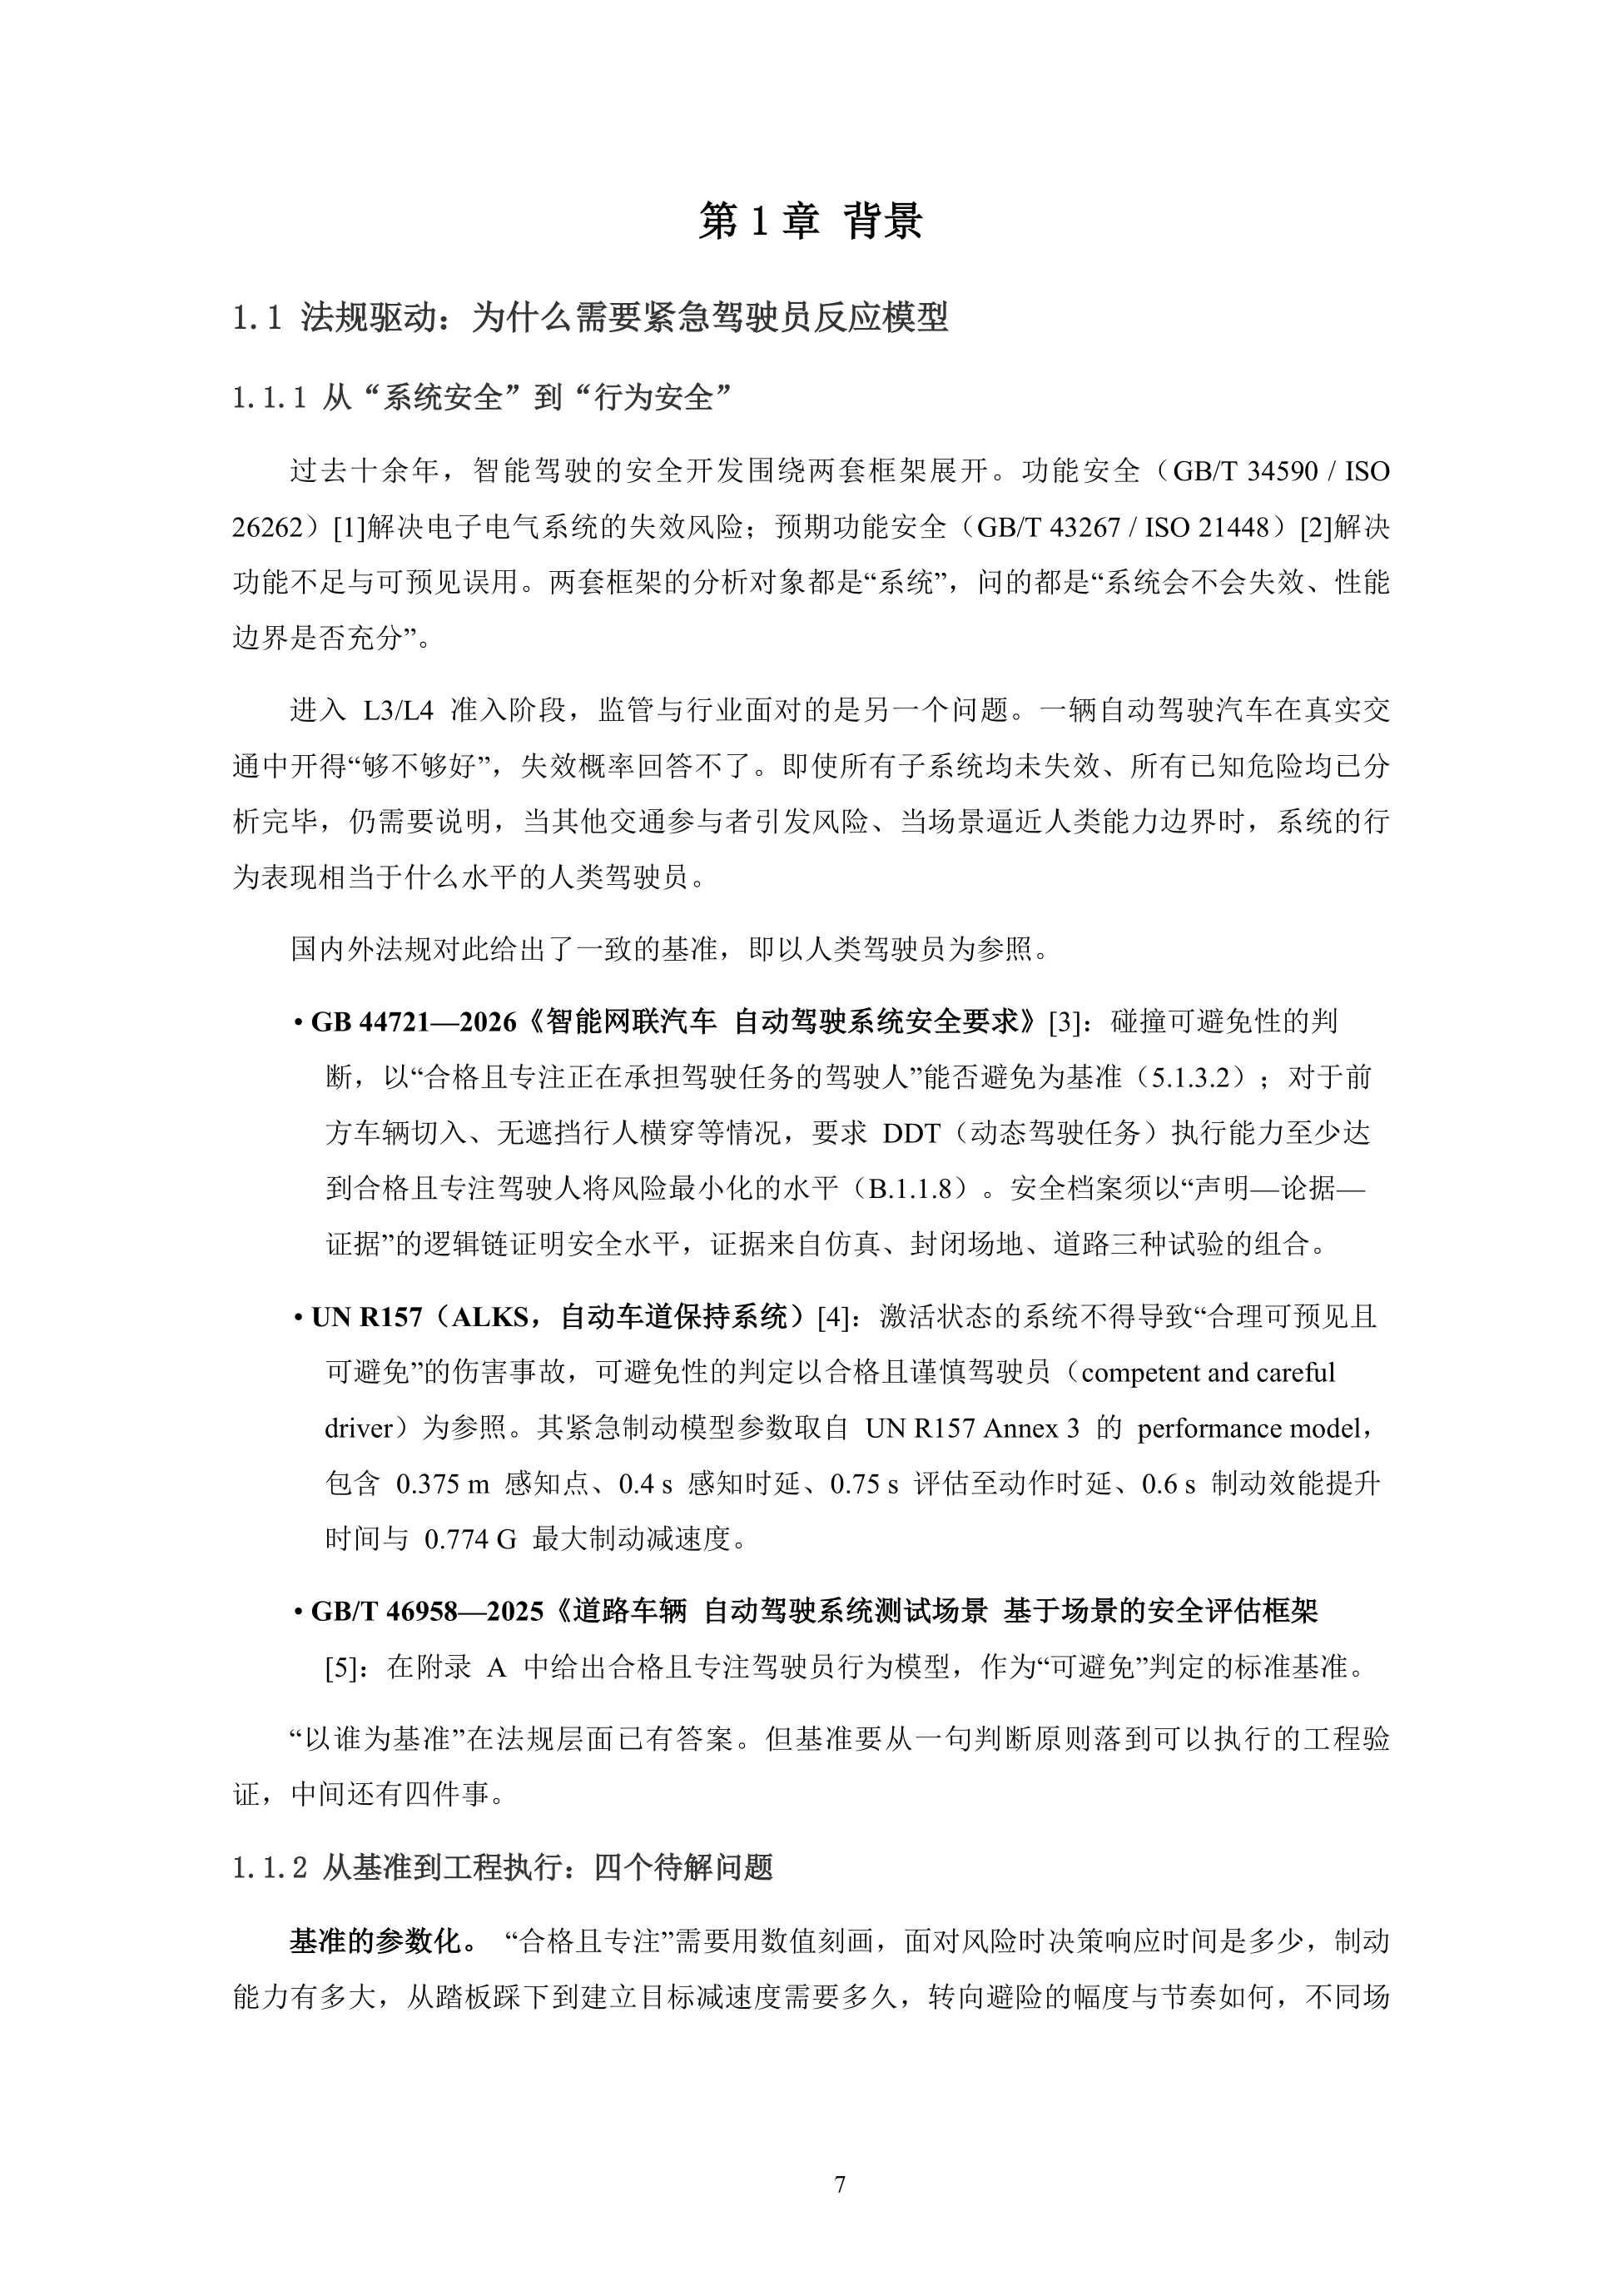
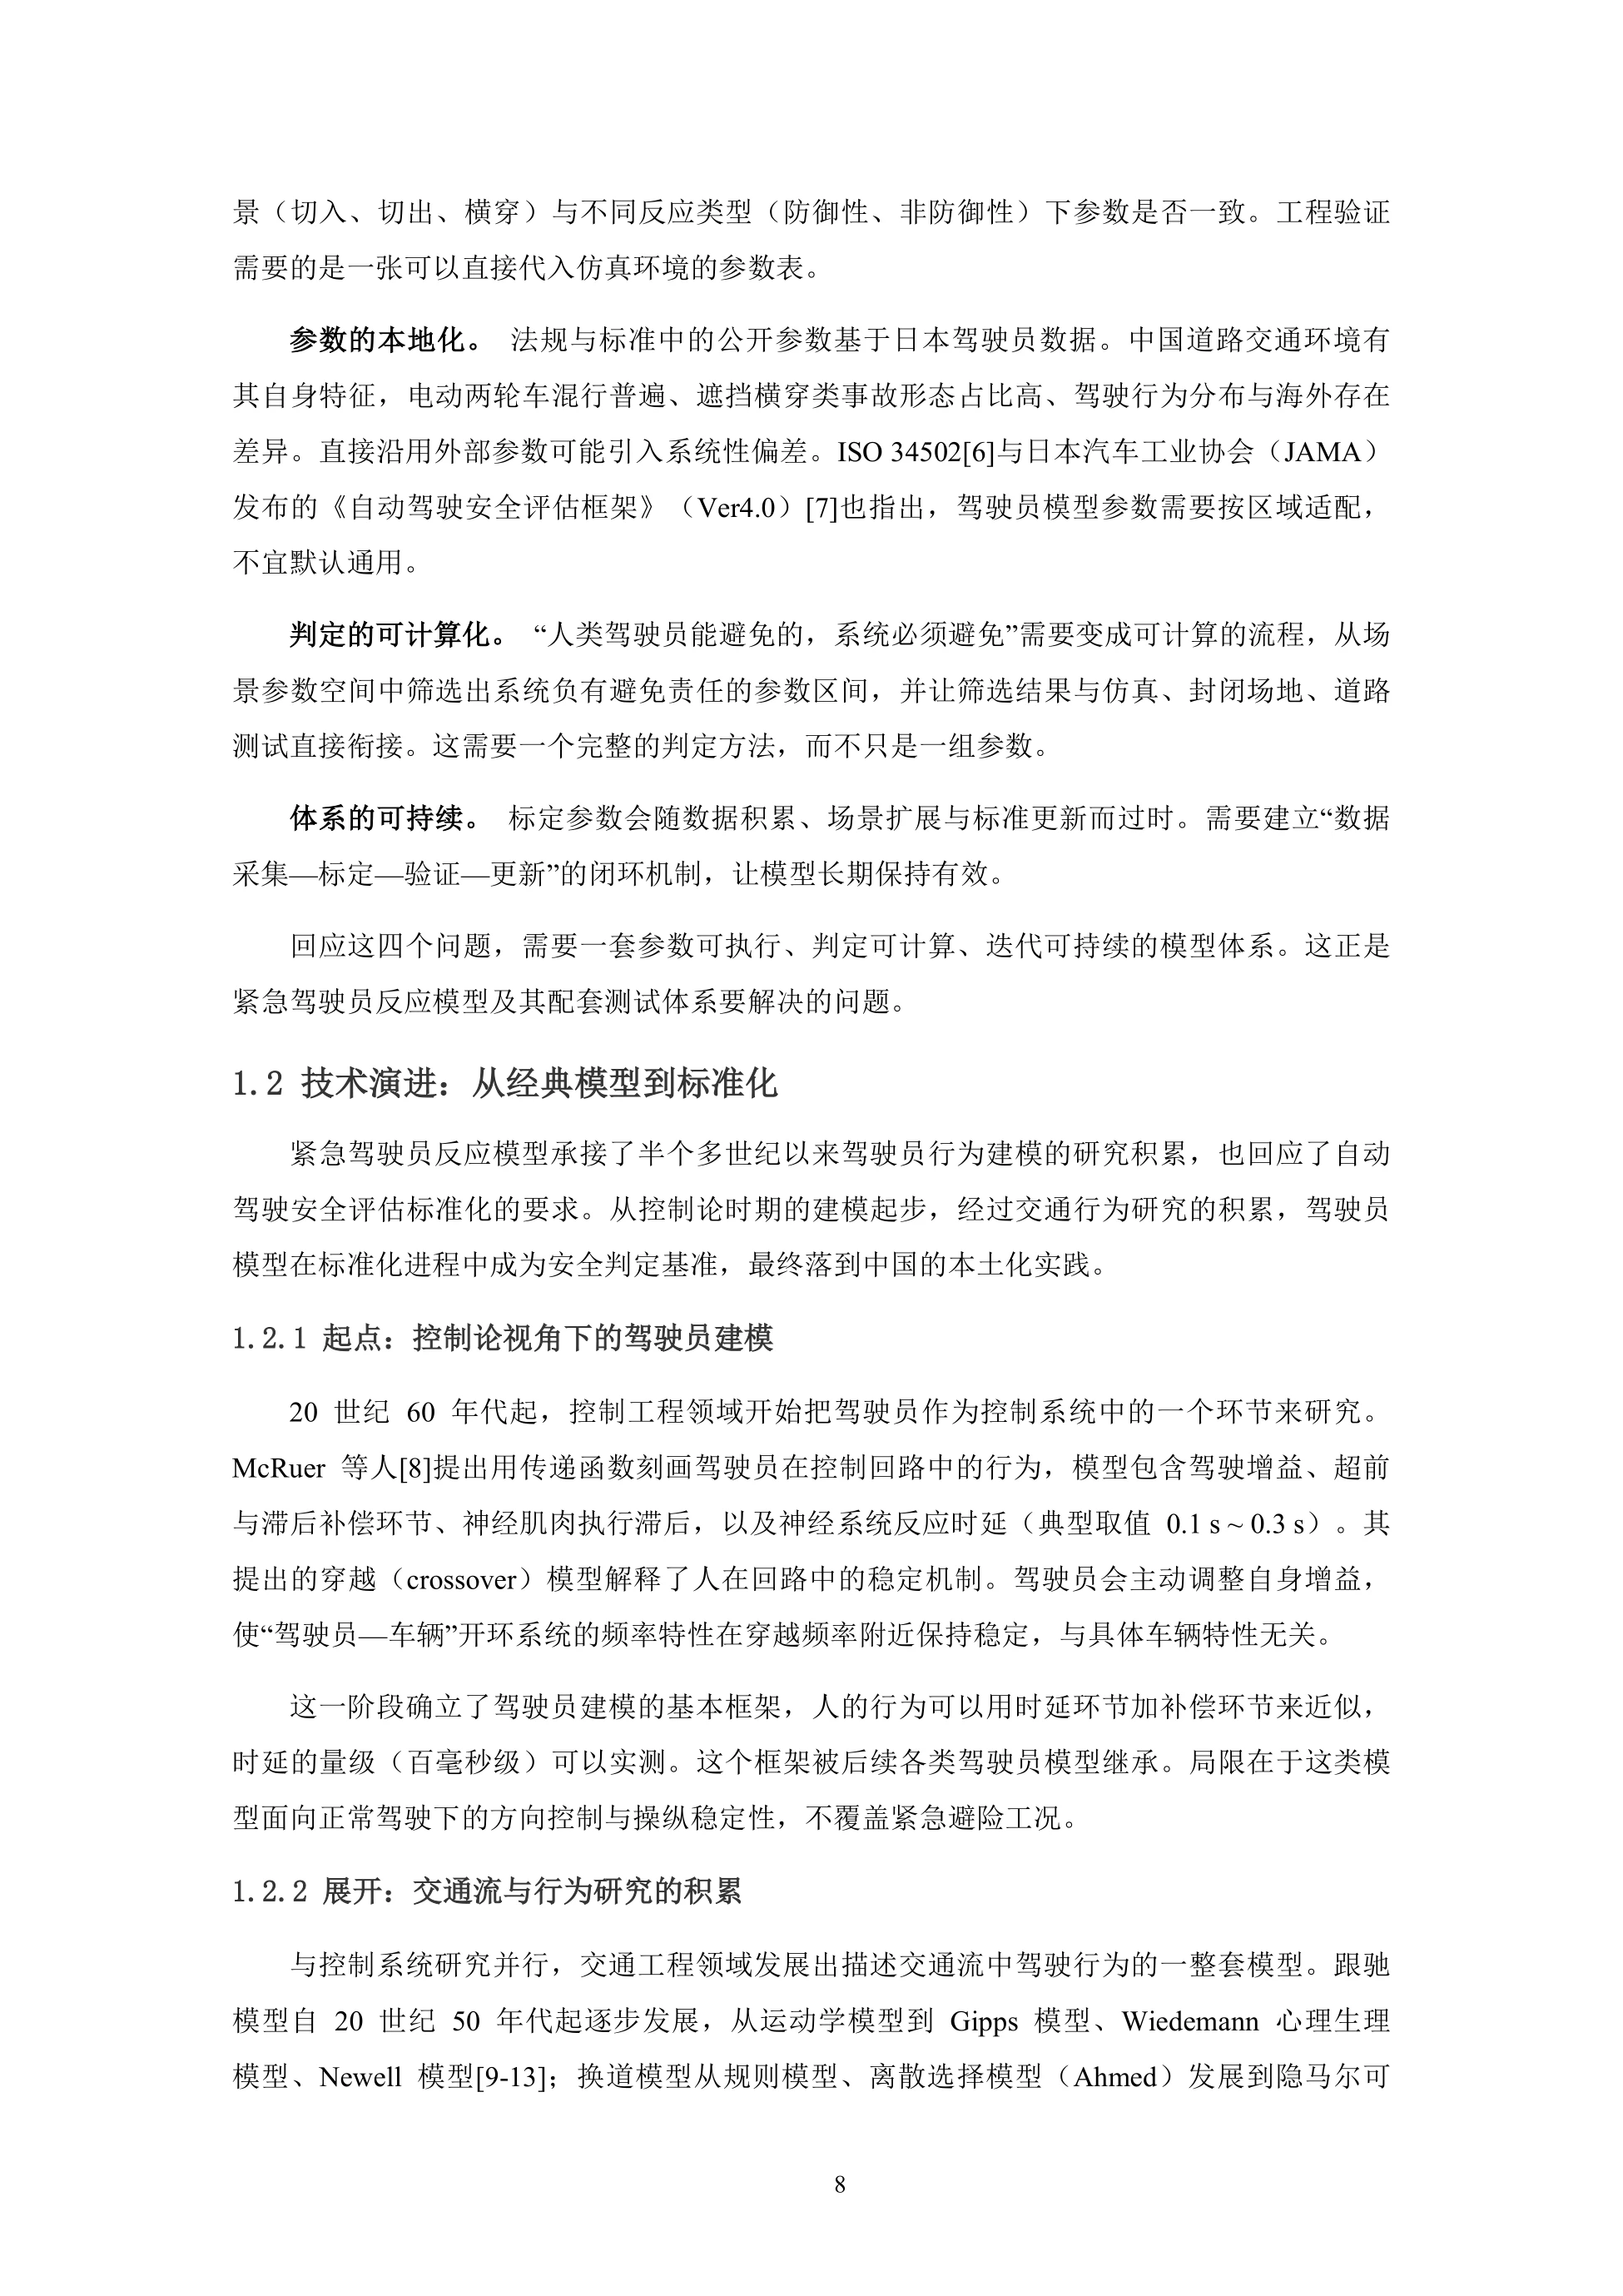
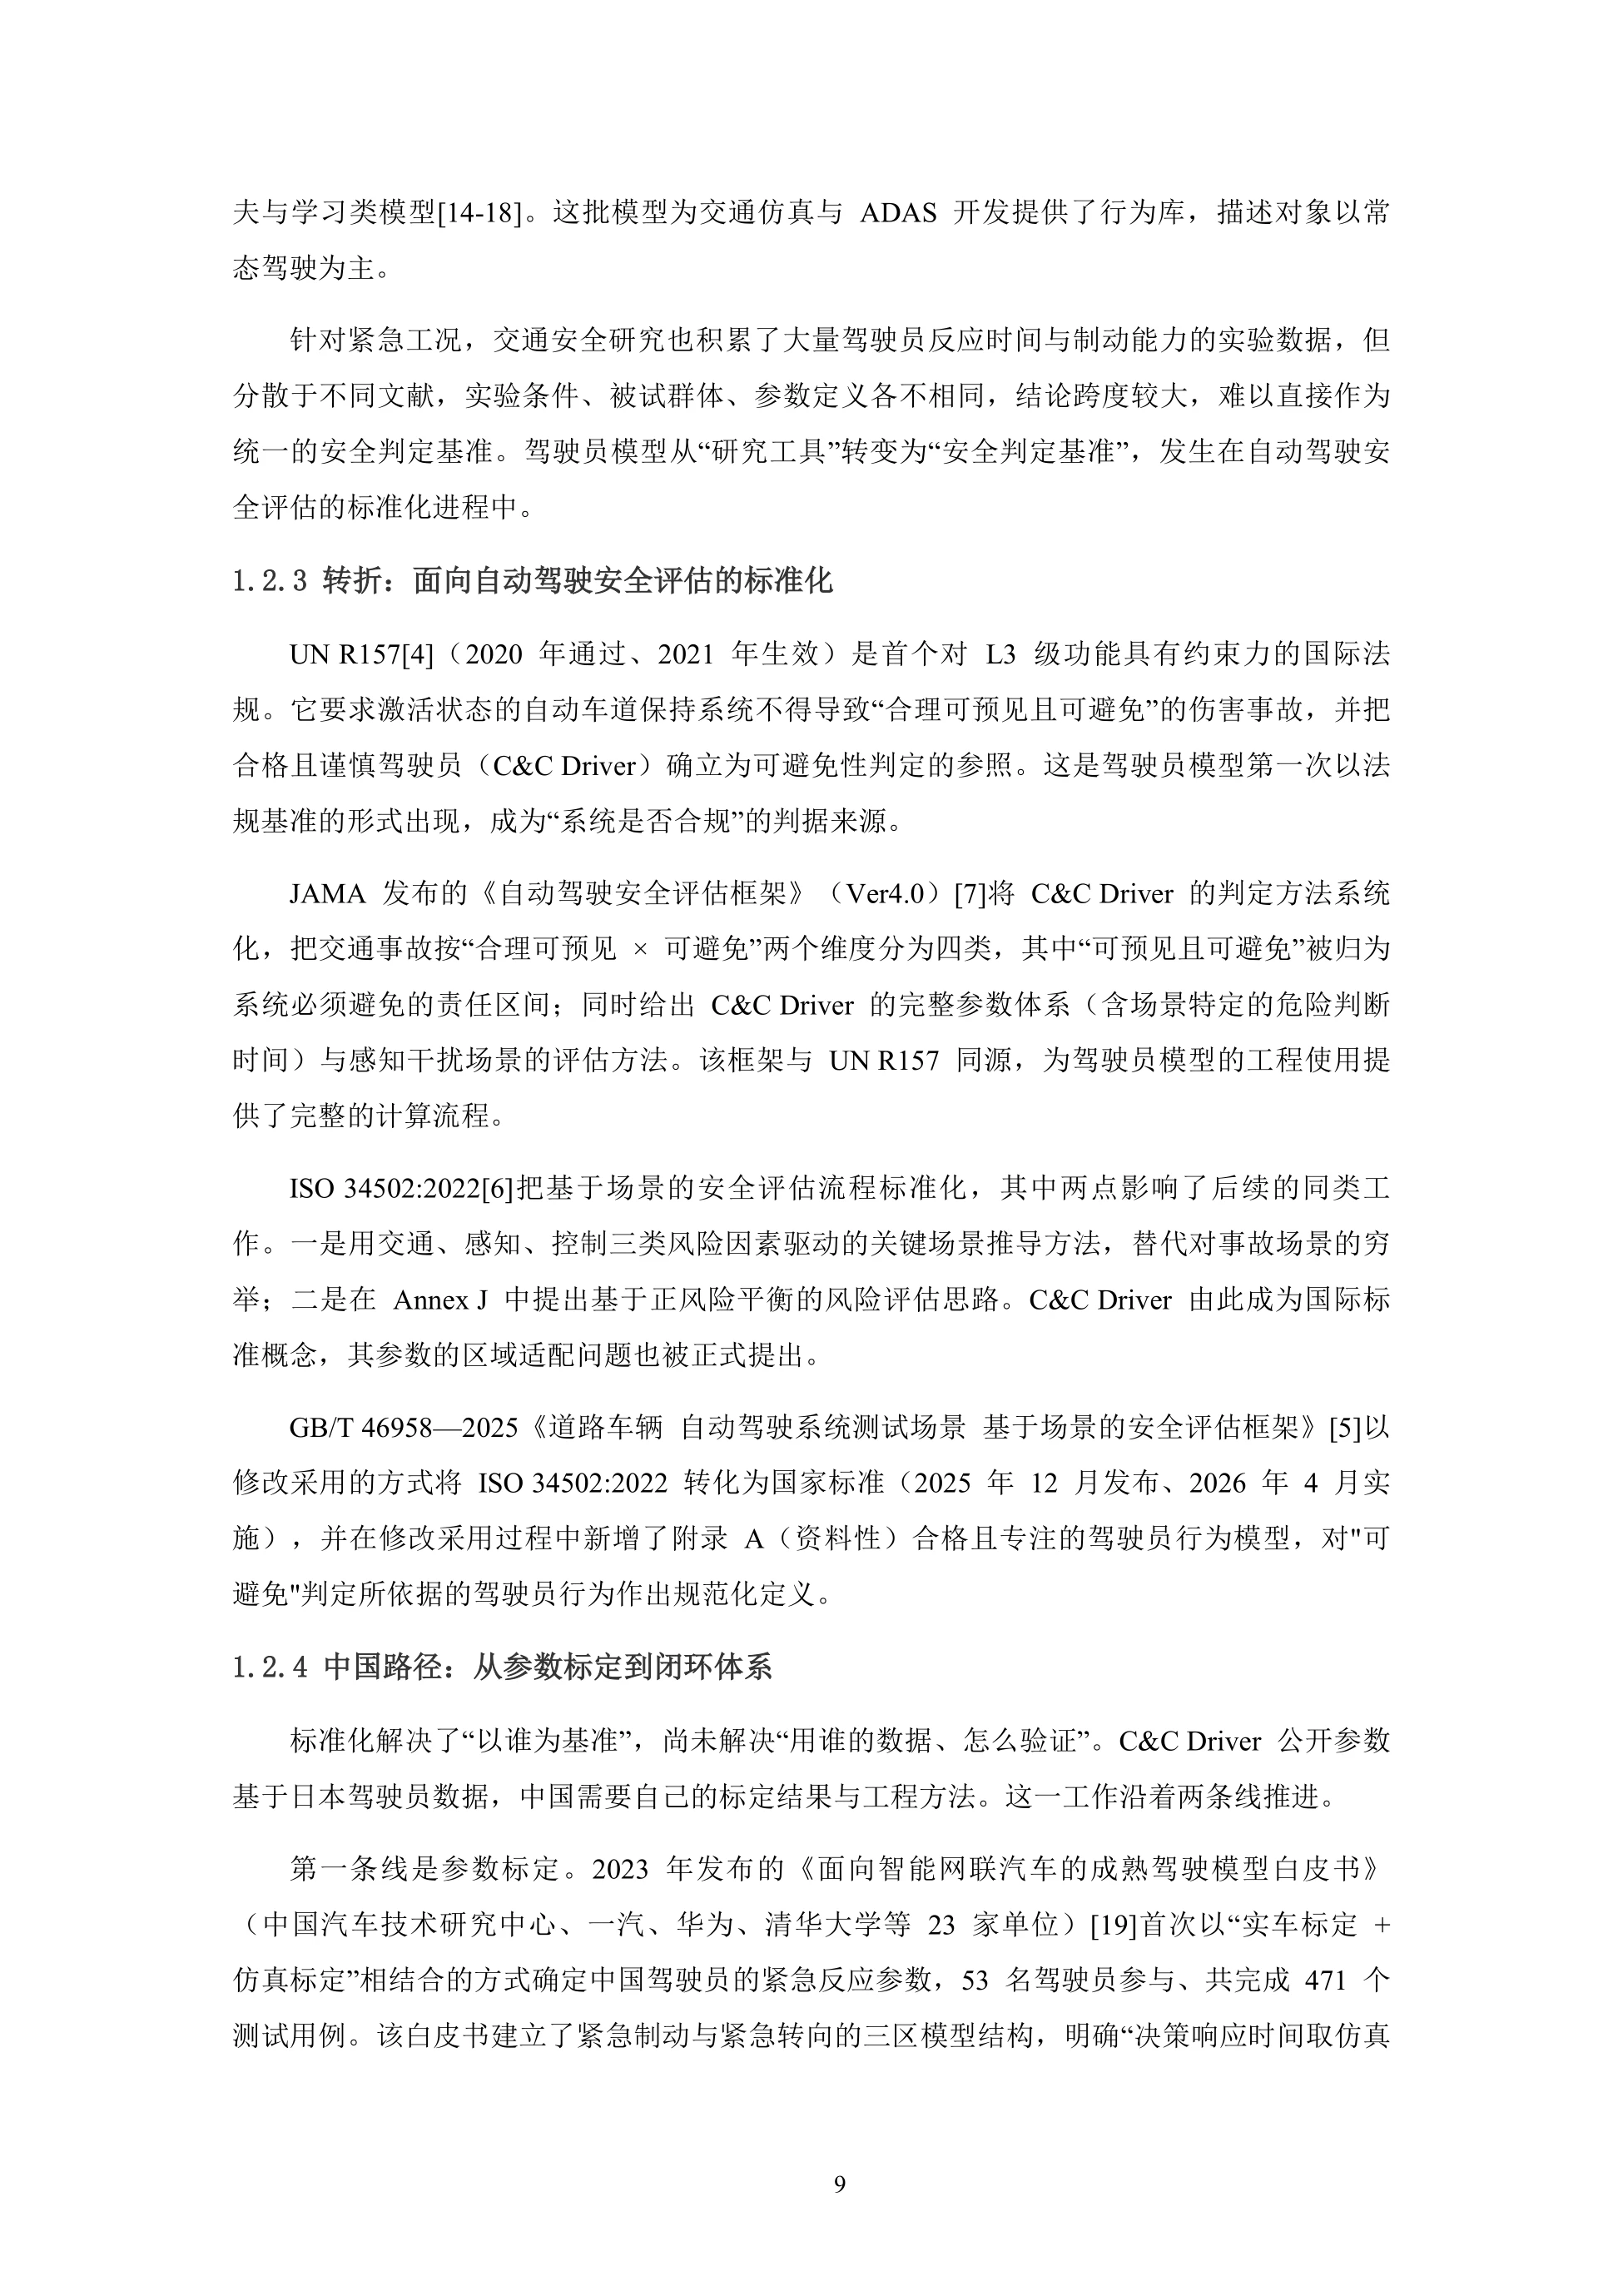
12特邀指导专家:李克强 院士参研组织:奇瑞汽车股份有限公司、北京镝石数据科技有限公司、清华大学、招商局检测车辆技术研究院有限公司、中国智能网联汽车预期功能安全工作组参编人员:陈龙、吴任隆、高新华、徐有忠、高家兵、邹强、王少璋、陈贞、王红、樊海龙、王戡、何博、曾杰、胡雄、王浩仲3序言自动驾驶走到今天,技术路线的争论渐渐平息,真正棘手的问题浮出水面:我们拿什么来判断它安不安全?这个问题看似简单,实则困扰了整个行业多年。ISO 34502 给出了基于场景的安全评估框架,日本的 JAMA 也发布了自动驾驶安全评估框架 Ver4.0,UN Regulation No. 157对自动车道保持系统提出了要求。标准不少,框架也有,但一个根本性的缺失始终没有被填补——场景库有了,评价要求有了,可拿什么尺子去量?一个场景,系统通过了算合格,没通过算不合格,这个"合格"的判据是什么?是零碰撞?是比人类反应快?还是比人类反应准?这些问题如果不回答清楚,再多的测试场景也不过是在用数量掩盖标准的模糊。这本书做这件事的出发点,就是想把这把尺子造出来。尺子造在哪里?造在人类驾驶员身上。理由很朴素:自动驾驶系统要替代的是人,那它至少应该做到一个合格驾驶员能做到的事。这不是一个低标准,恰恰相反,这是一个被长期忽视的硬标准。本书构建了一个紧急驾驶员反应模型,把人类驾驶员在不同风险场景下的感知、决策、执行链条用参数刻画出来。有了这个模型,让它遍历各类风险场景的参数空间,找出人类驾驶员恰好能够避免碰撞的临界条件。这些临界条件围成的区域,叫它"驾驶员可避免集合"。集合之内的参数组合,人类驾驶员能避免碰撞,自动驾驶系统也应该能避免;集合之外的,超出了人类能力范围,不对系统提要求。这个逻辑的好处在于,它把安全评价从"场景覆盖率"的模糊竞赛,转化为"能力分界处零失误"的精确判定。你不需要穷尽所有场景,你只需要在人类能力的边界上,检验系统是否做到了和人一样好。本书团队在封闭场地上用某 L2 级辅助驾驶系统做了百余轮实测,覆盖小车切入、大车切入、前车切出、遮挡横穿、前车减速六类场景。结果很有意思,也很有启发性。在感知响应速度上,系统已经全面超越了人类。小车切入场景中,系统 100%的轮次都早于驾驶员开始制动,提前量中位数达到 0.9 秒。合流口切入场景中,68%的轮次在目标车横移启动之前系统就已经开始减速。这些数据说明,系统的"眼睛"和"脚"比人快,这一点已经没有疑问。但问题出在"脑子"上。大车切入场景,17 轮测试,没有一轮在大车车头进入本车道之前明显减速。制动与车头侵入基本同步,防守动作完全依赖 AEB 触发和驾驶员接管。遮挡横穿场景,13 组测试12 组刹停,唯一碰撞出现在 80 km/h 距离不足档。但 80-50gj 这一组的建压时间只有 0.344秒,最大减速度达到 12.27 m/s²,两项指标都优于人类基准。也就是说,它不是刹不住,而是可用的距离不够。为什么不够?因为系统在接近路边停靠车辆、视线被遮挡的路段时,没有主动降速。它把遮挡横穿当作一个突发目标来处理,等行人露出之后才开始全力制动。这两件事指向同一个判断:当前辅助驾驶系统,学会了"反应",但还没有学会"预防"。人类驾驶员在接近大车时本能地提高警惕、拉开间距,在接近视线遮挡区域时本能地减速备刹,这些行为不是驾校教的固定动作,而是一种防御性驾驶的本能。系统目前缺乏这种本能。它能在风险完全暴露后做出极快的响应,但不能在风险尚未完全显现时就提前布局。制动能力强不等于安全,因为安全不仅取决于你刹得多快,还取决于你给自己留了多少距离去刹。这个发现的价值,不在于指出某个系统的不足,而在于揭示了一条技术路径上的关键缺口。自动驾驶要从"能用"走向"好用",从"L2"走向"L3",必须补上防御性驾驶这一课。不是靠堆传感器、堆算力就能解决的,而是要在决策层面建立起对风险先验概率的判断能力,把"可能有危险"作为输入,而不是等"危险已经出现"才响应。基于这套方法,还提出了场景应对能力的三级分类:系统达到人的水平的,人不需要干预;未达到但有可记忆局限要素的,人可以主动介入调整;未达到且没有可记...

1、当您付费下载文档后,您只拥有了使用权限,并不意味着购买了版权,文档只能用于自身使用,不得用于其他商业用途(如 [转卖]进行直接盈利或[编辑后售卖]进行间接盈利)。
2、本站所有内容均由合作方或网友上传,本站不对文档的完整性、权威性及其观点立场正确性做任何保证或承诺!文档内容仅供研究参考,付费前请自行鉴别。
3、如文档内容存在违规,或者侵犯商业秘密、侵犯著作权等,请点击“违规举报”。

查找下载文件的指引

一、电脑端

- Windows 系统:按下键盘快捷键 `Ctrl + J`,即可打开下载列表。  

- Mac 系统:按下键盘快捷键 `⌘ + J`,即可打开下载列表。  

二、手机端

1. 打开手机浏览器,点击浏览器右下角的 “≡”(或“更多”)图标。  

2. 在弹出的菜单中找到并点击 “下载内容”(或类似选项),即可查看已下载的文件。  

提示:不同浏览器界面略有差异,若未找到“下载”入口,可尝试在浏览器设置中搜索“下载”关键词。


2026中国紧急驾驶员反应模型V2.0研究报告-奇瑞汽车

¥9.9
会员免费
下载本文档
安全支付  |  可重复下载
格式pdf
大小8.19 MB
页数约68页
下载27 次
萤火报告 + 关注
实名认证
确认删除?
会员
教程
联系
  • 站长微信
顶部